前言
- 技术评审细则分为两部分:机器人制作规范展示细则和机器人功能展示细则。
- 组委会将优先评审机器人制作规范展示细则对应的内容,如必做项有缺失,则对应机器人的功能展示均不得分。
- 严禁虚报数据或弄虚作假等不诚信行为,违者最高直接取消比赛资格。
- 关于机器人功能展示内容,如有缺失或者功能欠缺,将酌情扣分,如有要求之外的特色功能,将酌情加分;若兵种必做项在展示内容中缺失,则该兵种所有选做项不得分;允许在同一机器人兵种项目下拍摄多台机器人,每台参与拍摄的机器人均须通过必做项目,否则此机器人不得分,最终此兵种得分将根据多台机器人的综合表现赋分。
- 正式拍摄开始前仔细阅读展示内容要求和模板中的视频拍摄要求,严谨展示其中要求展示的尺寸和效果依据,如有缺失,将会视情节轻重扣分,最高扣除此项目全部分数。
- 在RMUC考核环节中,项目完成后应将过程中的关键数据或关键流程以字幕形式展示在视频中,并且填写考核模板要求填写的数据及内容,并且完成数据记录表,参赛队伍需如实填写,若出现数据与视频内容不符的情况,将会视情节轻重给予对应扣分或处罚。
- 建议各参赛队使机器人状态尽量贴合实战状态,避免电气元件、线材裸露杂乱情况。
- 对于加速视频,需在对应视频中标明具体倍速。
机器人制作规范展示细则
| 兵种 | 展示内容 | 类型 |
|---|---|---|
| RMUC全阵容 | 各机器人运算平台符合《RMU 2026 机器人制作规范手册》(以下简称“规范手册”)的相关要求 | 必做 |
| 各机器人符合《RMU 2026 机器人制作规范手册》(以下简称“规范手册”)开源审查相关要求 | 必做 | |
| 步兵机器人/哨兵机器人 | 定位模块安装支架区域以及施加40N的力后支架的形变情况 | 必做 |
| 测速模块的安装区域(按照规范手册要求正确安装) | 必做 | |
| 荧光充能装置安装位置(按照规范手册要求正确安装) | 必做 | |
| 灯条模块安装区域(按照规范手册要求正确安装) | 必做 | |
| 其余裁判系统的安装或预留给裁判系统的安装位置 | 必做 | |
| 英雄机器人 | 定位模块安装支架区域以及施加40N的力后支架的形变情况 | 必做 |
| 测速模块安装区域(按照规范手册要求正确安装) | 必做 | |
| 灯条模块安装区域(按照规范手册要求正确安装) | 必做 | |
| 其余裁判系统的安装或预留给裁判系统的安装位置 | 必做 | |
| 工程机器人 | 定位模块安装支架区域以及施加40N的力后支架的形变情况 | 必做 |
| 灯条模块安装区域(按照规范手册要求正确安装) | 必做 | |
| 其余裁判系统的安装或预留给裁判系统的安装位置 | 必做 | |
| 空中机器人 | 定位模块安装支架区域以及施加 40N 的力后支架的形变情况 | 必做 |
| 测速模块的安装区域(按照规范手册要求正确安装) | 必做 | |
| 荧光充能装置安装位置(按照规范手册要求正确安装) | 必做 | |
| 激光检测模块安装区域(按照规范手册要求正确安装) | 必做 | |
| 其余裁判系统的安装或预留给裁判系统的安装位置 | 必做 | |
| 飞镖系统 | 裁判系统的安装或预留给裁判系统的安装位置 | 必做 |
| 飞镖发射架与待发射的飞镖在地面正投影不得超出飞镖系统放置平面接触部分的最外沿 | 必做 | |
| 雷达 | 激光发射装置的选型与功能(按照规范手册要求正确安装) | 选做 |
| 天线和解调电路规范(按照规范手册要求使用正确的频段) | 选做 | |
| 展示雷达电源管理模块接线(按照规范手册要求正确安装) | 选做 | |
| 展示电池安装位置及电池相关参数(按照规范手册要求正确安装) | 选做 | |
| 自定义控制器 | 展示电池安装位置及电池相关参数(按照规范手册要求正确安装) | 选做 |
| 展示数据传输接口(按照规范手册要求正确安装) | 选做 | |
| 自定义客户端 | 展示电池安装位置及电池相关参数(按照规范手册要求正确安装) | 选做 |
| 展示数据传输接口(按照规范手册要求正确安装) | 选做 | |
| 无线充电装置 | 展示无线充电装置静默功率(符合规范手册要求) | 选做 |
| 展示无线充电装置协议匹配与异物检测功能(符合规范手册要求) | 选做 |
机器人功能展示细则
全阵容展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 参赛队伍已制作的全阵容机器人,视频拍摄机器人合照,可选择同时上电或机器人逐一上电 | 必做 | \ |
| 参赛队伍拍摄全阵容机器人照片,要求能清晰展示机器人结构细节 | 必做 | \ |
步兵机器人展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,机器人在项目起始时放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。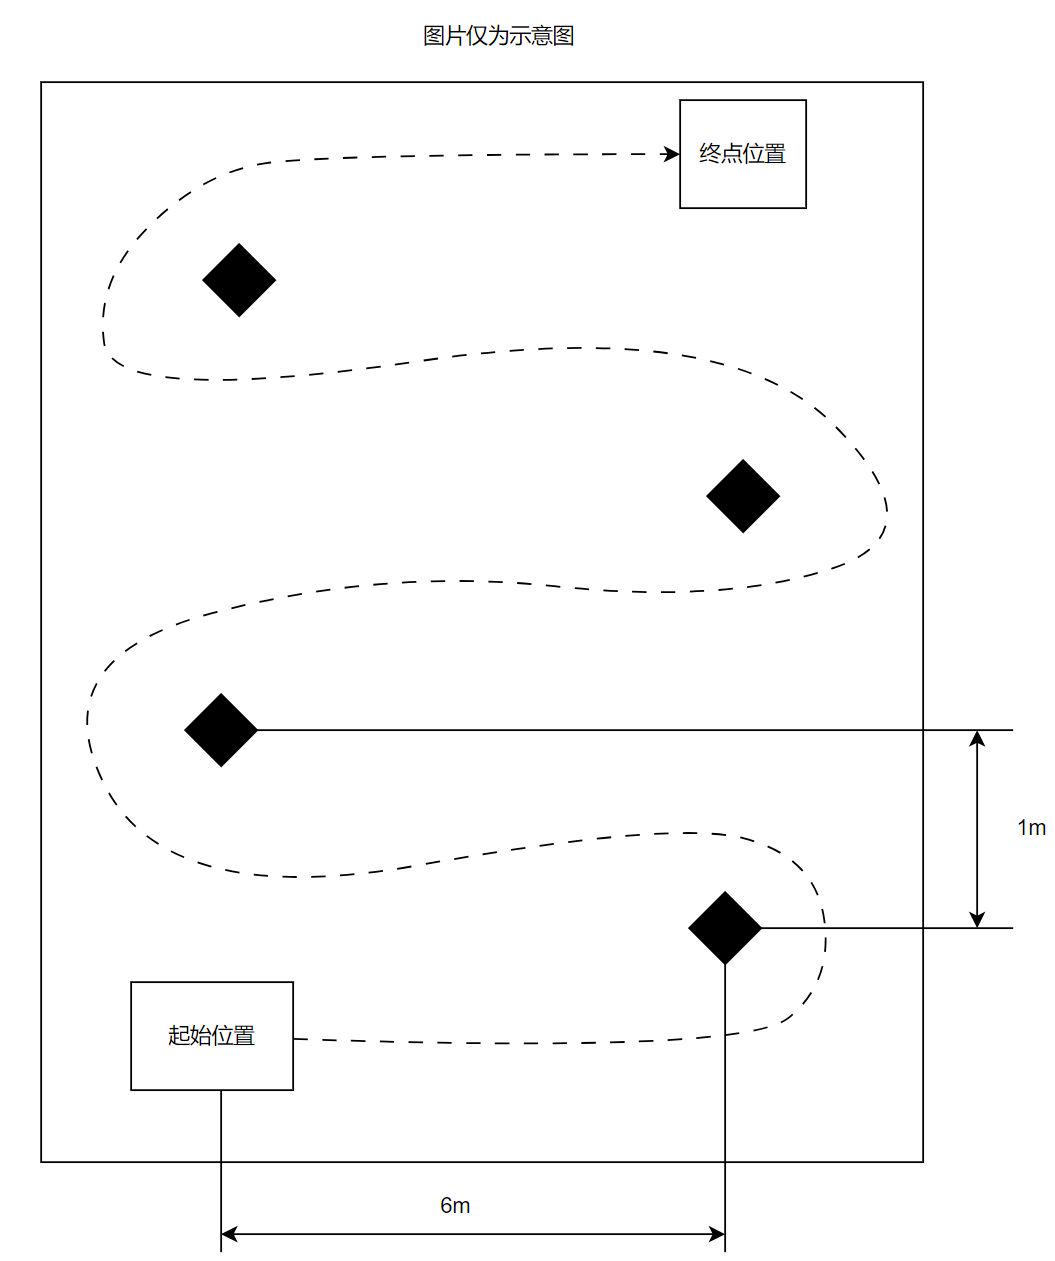 | 必做 | 20 |
| 机器人在5米距离之外发射10发弹丸射击圆形目标中心,记录10发弹丸的命中位置,计算弹丸落点的最大外接圆直径与弹丸落点与圆靶中心距离的平均值等数据作为本项目成绩参考依据。 | 必做 | 10 |
按照图示划定两条距离5米的平行直线A、B,机器人在直线A外自由平移;小装甲模块目标沿直线B在5米的范围内往复平移,每个往复周期平均平移速度须大于1米/秒,同时保持自转速度大于0.4转/秒。在限时1分钟内,机器人射击50发弹丸击打小装甲模块目标。统计命中率并展示小装甲模块目标前后的血量差,作为命中率证明材料。命中率将作为项目成绩参考依据。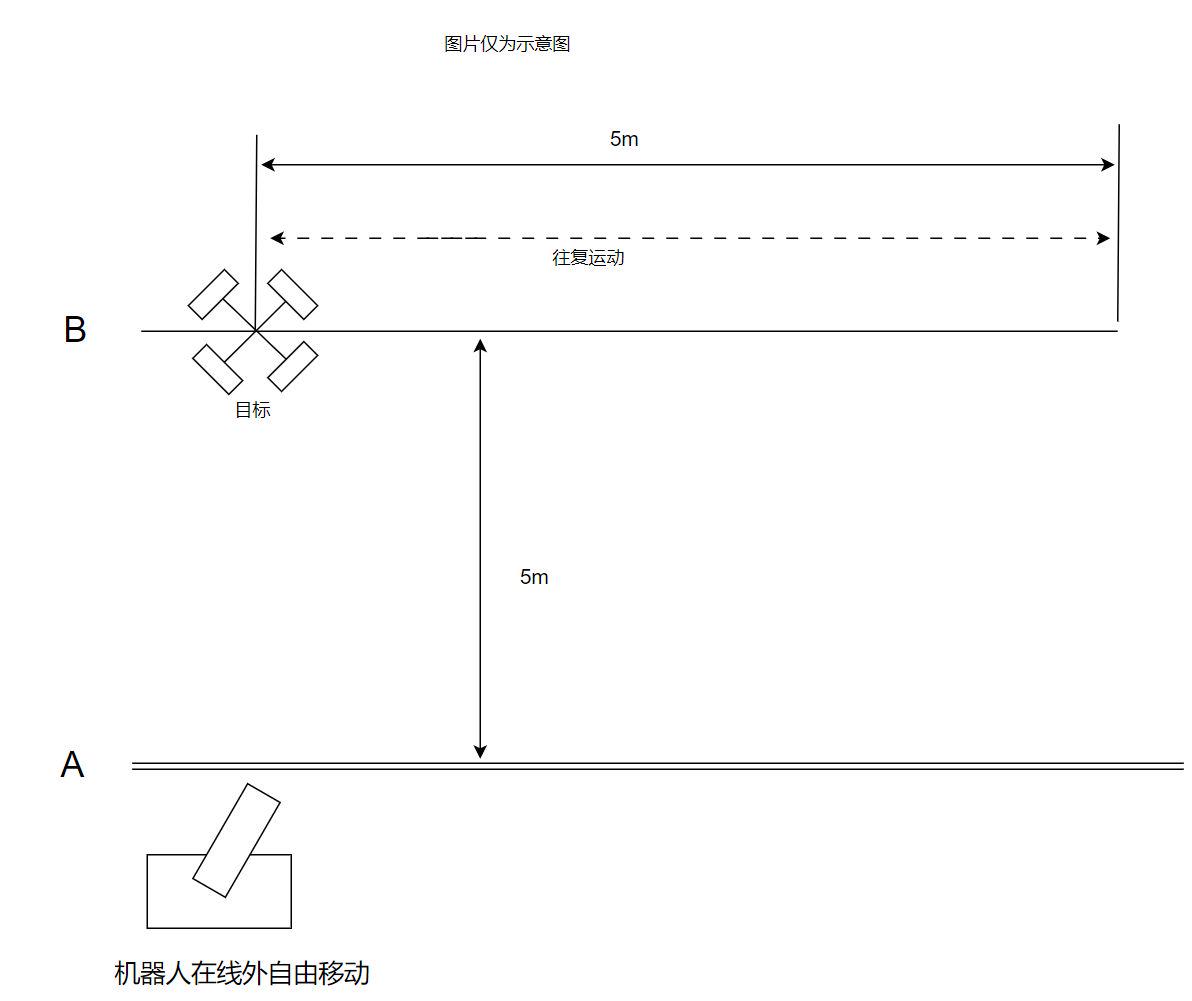 | 必做 | 25 |
| 模拟触发地形跨越增益(飞坡):按照规则手册制作飞坡场地,机器人在10秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 模拟通过起伏路段:按照规则手册制作起伏路段场地,机器人在20秒之内模拟通过起伏路段,重复此过程3次。 备注:若成功通过“隧道”“公路”“高地”三个地形跨越项目中任意一个,则此项目无需拍摄直接得满分 | 选做 | 5 |
| 模拟触发地形跨越增益(隧道):按照规则手册制作隧道场地,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 10 |
| 模拟触发地形跨越增益(公路):按照规则手册制作此增益相关地形,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 模拟触发地形跨越增益(高地):按照规则手册制作此增益相关地形,机器人在5秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 机器人翻倒自救,将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
| 模拟击打大、小能量机关,展示机器人激活能量机关的能力。 | 选做 | 10 |
英雄机器人展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,机器人在项目起始时放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。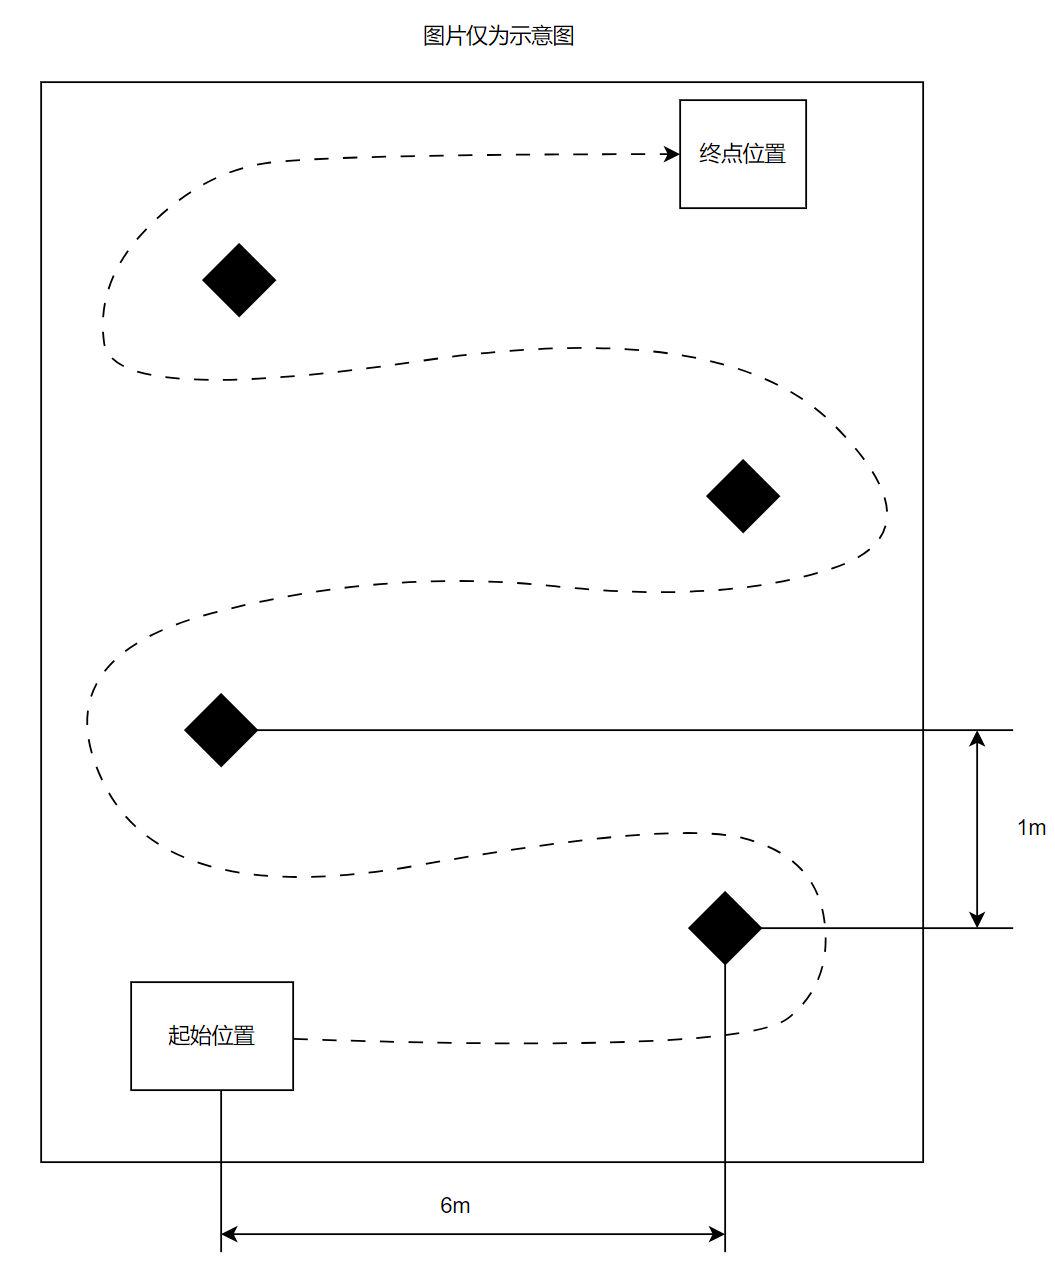 | 必做 | 20 |
| 机器人在5米距离之外发射10发弹丸射击圆形目标中心,记录10发弹丸的命中位置,计算弹丸落点的最大外接圆直径与弹丸落点与圆靶中心距离的平均值等数据作为本项目成绩参考依据。 | 必做 | 10 |
按照图示划定两条距离5米的平行直线A、B,机器人在直线A外自由平移;小装甲模块目标沿直线B在5米的范围内往复平移,每个往复周期平均平移速度须大于1米/秒,同时保持自转速度大于0.4转/秒。在限时1分钟内,机器人射击20发弹丸击打小装甲模块目标。统计命中率并展示小装甲模块目标前后的血量差,作为命中率证明材料。命中率将作为项目成绩参考依据。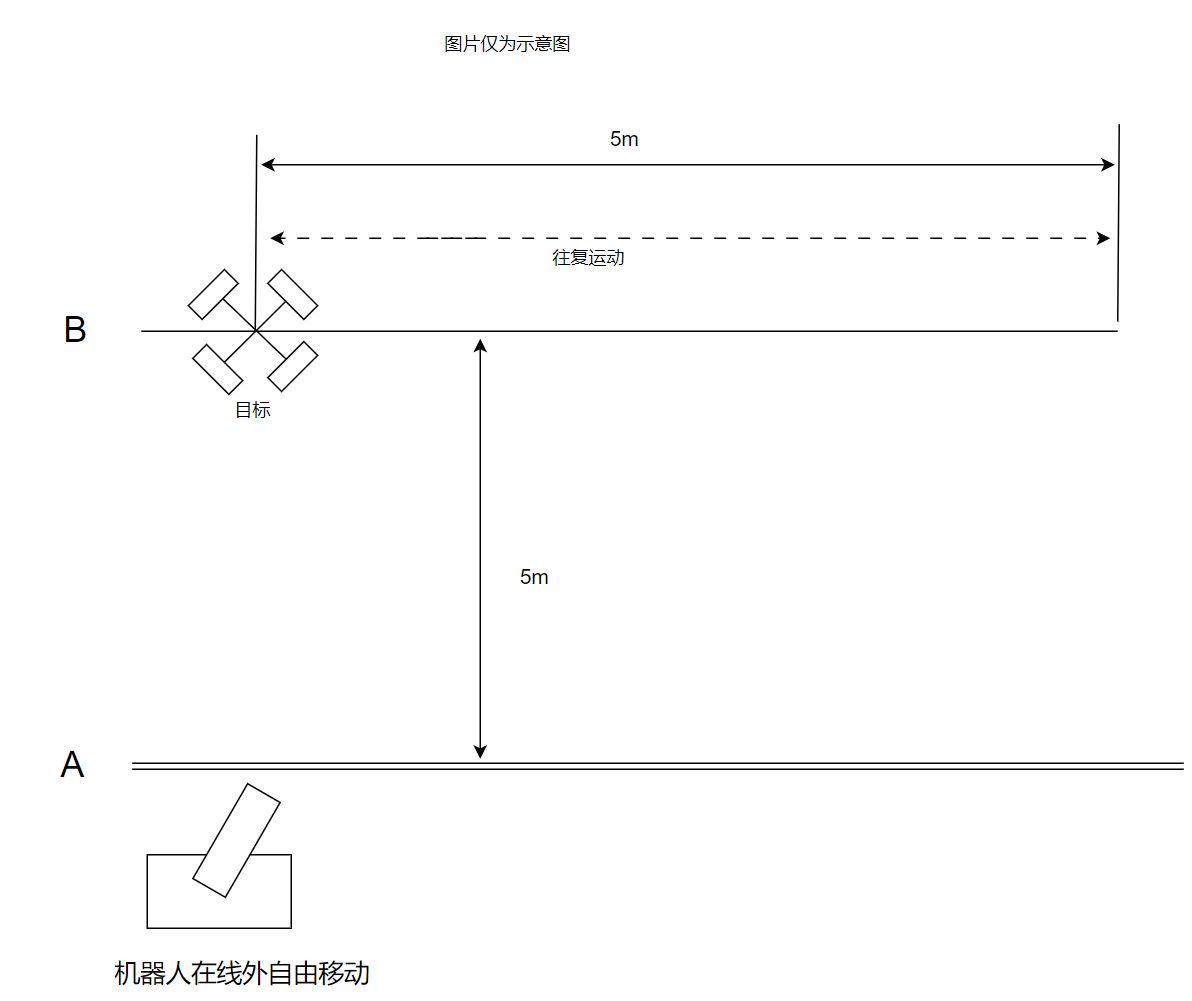 | 必做 | 20 |
| 展示部署模式开启图传断开后的自动瞄准目标技术方案、根据弹丸落点校准发射机构技术方案,展示此方案落地测试效果。展示完毕后模拟远距离击打基地,操作手需背对机器人操作,在发射弹丸时,操作手不允许观看图传(或等效图传)画面: 1.起始阶段,机器人静止放置。 2.正式阶段,机器人先平移2米以上的距离,然后保持底盘静止发射10发弹丸击打20米以外的大装甲模块或尺寸相同的目标,注意目标放置角度与相对地面高度需参考规则手册中基地顶部装甲设置。 3.重复步骤2中的动作,机器人先平移后射击,过程中保持与目标20米以上的距离,重复以上动作3次。 4.其中机器人的底盘静止位置需在三个不同点位,共30发,统计命中率作为项目成绩参考依据。 安全要求:英雄机器人发射时目标附近不可有队员活动,否则此项目得0分,并且在总分倒扣20分。 | 选做 | 15 |
| 模拟触发地形跨越增益(飞坡):按照规则手册制作飞坡场地,机器人在10秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 模拟通过起伏路段:按照规则手册制作起伏路段场地,机器人在20秒之内模拟通过起伏路段,重复此过程3次。 备注:若成功通过“隧道”“公路”“高地”三个地形跨越项目中任意一个,则此项目无需拍摄直接得满分。 | 选做 | 5 |
| 模拟触发地形跨越增益(隧道):按照规则手册制作隧道场地,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 10 |
| 模拟触发地形跨越增益(公路):按照规则手册制作此增益相关地形,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 模拟触发地形跨越增益(高地):按照规则手册制作此增益相关地形,机器人在5秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 机器人翻倒自救:将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
工程机器人展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 模拟抓取能量单元并将其装配进科技核心(参赛队伍自行制作资源区与科技核心,不允许临时手持)。科技核心与资源区相距2米。初始状态下,机器人放置于资源区2米以外的位置,机器人任何部位的投影都不可以越过2米线,机器人移动抓取能量单元,在科技核心处按照规则手册要求模拟装配能量单元。科技核心须基于本细则《附表1:技术评审技术核心位姿点位表》指定的各难度等级对应的科技核心位姿进行调整,项目限时5分钟,以成功装配能量单元的数量、装配难度、每个能量单元装配消耗时间、道具与装配规范性作为成绩依据。 | 必做 | 60 |
| 模拟通过起伏路段:按照规则手册制作起伏路段场地,机器人携带至少一个能量单元在20秒之内模拟通过起伏路段,重复此过程3次。 备注:若成功通过“隧道”“公路”“高地”三个地形跨越项目中任意一个,则此项目无需拍摄直接得满分。 | 选做 | 5 |
| 模拟触发地形跨越增益(公路):按照规则手册制作此增益相关地形,机器人携带至少一个能量单元在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 5 |
| 模拟触发地形跨越增益(隧道):按照规则手册制作隧道场地,机器人携带至少一个能量单元在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 10 |
| 模拟触发地形跨越增益(高地):按照规则手册制作此增益相关地形,机器人携带至少一个能量单元在5秒以内模拟触发此增益,重复此过程3次。 | 选做 | 10 |
| 工程机器人翻倒自救,将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
| 其他机器人翻倒后施救,将地面机器人(步兵、英雄、哨兵其中之一)倒置,工程机器人能够在被施救机器人不动的情况下施救使其恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
哨兵机器人展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
按照图示位置划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置排列规则遵循横向距离6米。纵向距离1米的方式排布。机器人在项目起始时放置于起始位置,项目开始后哨兵机器人自动导航按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。过程中需展示机器人定位导航可视化程序运行效果(可参考文末图2)。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。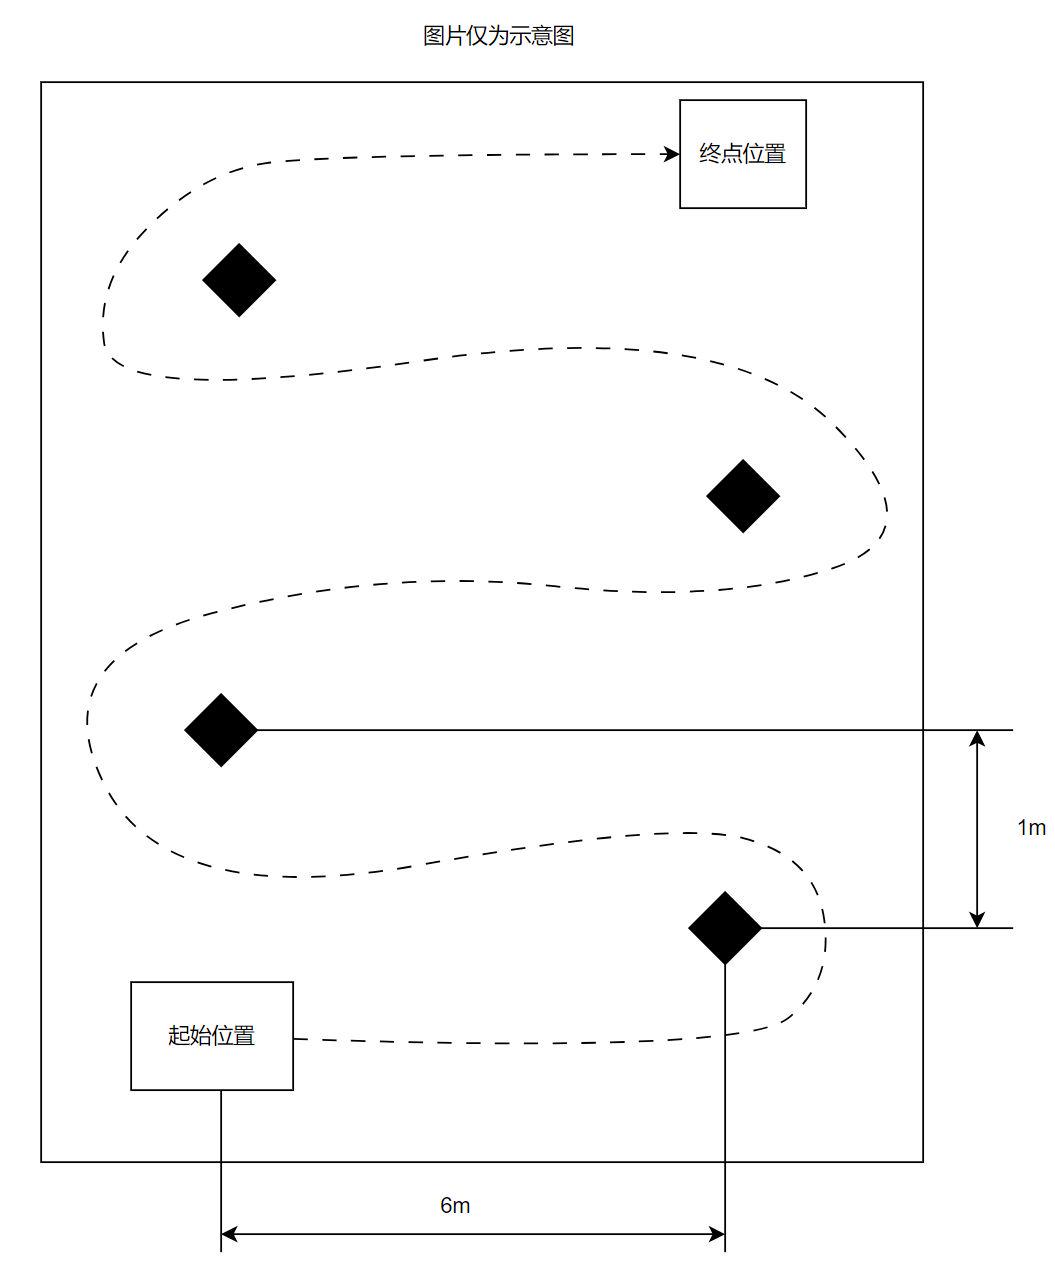 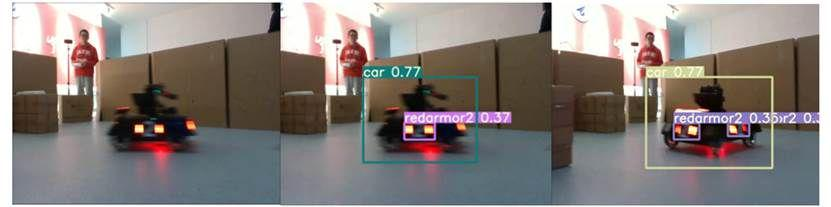 | 必做 | 10 |
按照图示划定两条距离5米的平行直线A、B,机器人在直线A外自由平移;小装甲模块目标沿直线B在5米的范围内往复平移,每个往复周期平均平移速度须大于1米/秒,同时保持自转速度大于0.4转/秒。在限时1分钟内,机器人射击50发弹丸击打小装甲模块目标。过程中展示小装甲模块识别的可视化程序运行效果(可参考文末图1)。统计命中率并展示小装甲模块目标前后的血量差,作为命中率证明材料。命中率将作为项目成绩参考依据。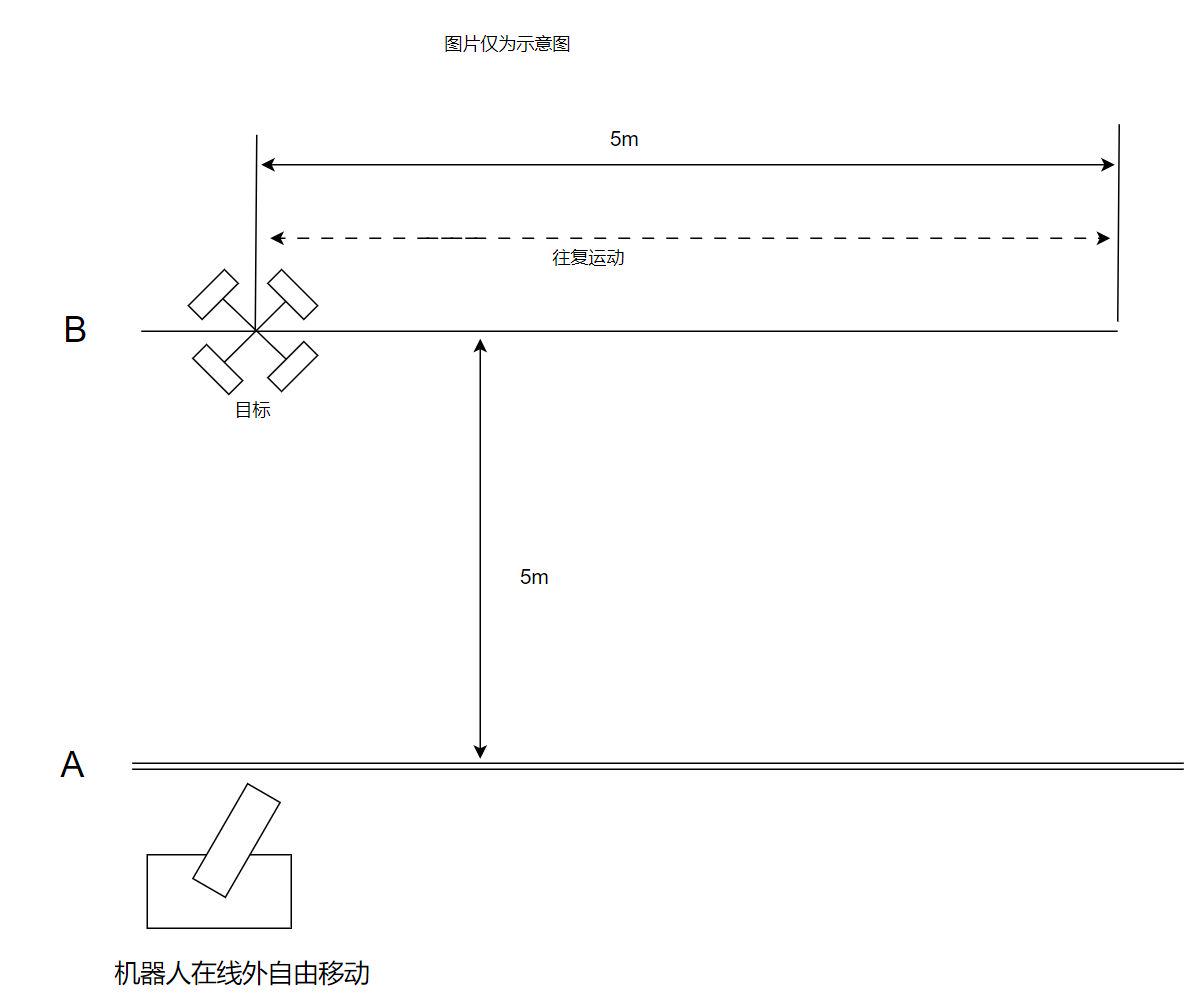 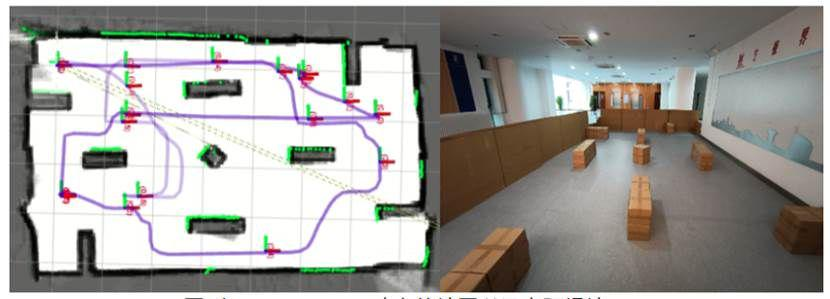 | 必做 | 15 |
| 展示哨兵机器人的“姿态”切换系统:展示机器人各类姿态的切换逻辑,并搭建场地模拟对应场景展示姿态切换逻辑的落地效果。 | 选做 | 10 |
| 参赛队自行设计地形跨越场地,哨兵机器人自动导航并自行选择完成以下部分或全部地形跨越项目,每个项目需累计完成三次视作完成,过程中严禁队员介入触碰机器人和场地。机器人完成的项目数量与难度作为项目成绩参考依据。 1.模拟触发地形跨越增益(飞坡) 2.模拟通过起伏路段 3.模拟触发地形跨越增益(隧道) 4.模拟触发地形跨越增益(公路) 5.模拟触发地形跨越增益(高地) | 选做 | 10 |
| 机器人翻倒自救:将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
空中机器人展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 展示空中机器人的伸展状态与收纳状态的切换,量取空中机器人收纳状态下的尺寸展示其满足规范手册要求。 | 必做 | \ |
| 1.准备阶段,展示空中机器人全覆盖桨叶保护罩,机器人称重,视频呈现机器人重量(未装载弹丸和未装载裁判系统的情况下重量,若称重时已装载裁判系统,在计算时需减去这部分重量)。按照机器人载弹量装填弹丸(或装填等效弹丸载重+分析机器人载弹容积)。按照比赛场地大小在地面或其他位置划定停机坪位置。 2.空中机器人起飞后向前飞行5米并在空中悬停。 3.降落回停机坪位置。 安全要求:空中机器人起飞需安装全覆盖桨叶保护罩,若未装而起飞,则此项目得零分,并在总分扣除10分。 | 必做 | 20 |
| 1.准备阶段,展示空中机器人全覆盖桨叶保护罩,按照比赛场地大小在地面或其他位置划定停机坪位置。 2.空中机器人起飞后向前飞行5米并在空中悬停。 3.连续发射50发弹丸,攻击距离5米外的旋转速度大于0.4转/秒的小装甲模块。 4.最后降落至停机坪位置,统计命中率并展示小装甲模块目标前后的血量差,作为命中率证明材料。命中率将作为项目成绩参考依据。 安全要求:空中机器人起飞需安装全覆盖桨叶保护罩,若未装而起飞,则此项目得零分,并在总分扣除10分。 | 必做 | 30 |
飞镖展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 测算飞镖命中散布:在飞镖系统16米或25米外地面放置圆靶,项目正式开始前试打一发,将此发的落点作为圆靶靶心,连续发射8发飞镖,记录每发飞镖的落点位置,计算落点的最大外接圆直径与各落点与圆靶中心距离的平均值等数据与目标距离难度作为成绩参考依据。 安全要求:飞镖系统发射时目标附近不可有队员活动,否则此项目得0分,并且在总分倒扣20分。 | 必做 | 10 |
| 模拟击打前哨站或基地固定目标:项目开始后共可发射8发飞镖击打目标,统计命中率并展示相关证明材料,命中目标难度和次数作为成绩依据。 1.模拟击打前哨站:发射飞镖攻击距离16米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度与相对地面高度需参考规则手册中前哨站飞镖检测靶设置。 2.模拟击打基地:发射飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度与相对地面高度需参考规则手册中基地飞镖检测靶设置。 安全要求:飞镖系统发射时目标附近不可有队员活动,否则此项目得0分,并且在总分倒扣20分。 | 必做 | 15 |
在以下项目中完成一个或多个项目,展示飞镖系统击打高阶目标的能力 (1)模拟击打基地随机固定靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地随机固定目标设置。 (2)模拟击打基地随机移动靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地随机移动目标设置。 (3)模拟击打基地末端移动靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地末端移动目标设置。 | 选做 | 5 |
雷达展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 模拟雷达识别功能:参赛队自行划定备赛场地部分区域为区域地图,区域地图中放置旋转且移动的步兵机器人、英雄机器人、工程机器人、哨兵机器人,展示雷达可以精确识别机器人,并将其位置准确标识在区域地图上的功能。 | 选做 | 4 |
| 解析信息波功能:展示信息波波源发出波的波形,并展示经滤波电路处理后的波形及处理结果。 | 选做 | 3 |
| 模拟雷达反制空中机器人功能:参赛队制作模拟激光检测模块,参考比赛场地的相对位置(雷达基座与缆绳末端)设置雷达激光发射模块与激光检测模块,激光检测模块以0.3m/s的速度在一米的距离内平移往复运动,观察激光命中情况。 | 选做 | 3 |
自定义客户端展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 展示自定义客户端交互功能 | 选做 | 5 |
无线充电模块展示细则
| 展示内容 | 类型 | 分数 |
|---|---|---|
| 模拟比赛现场环境使用无线充电模块为机器人充电,在机器人客户端展示机器人底盘能量增加情况。 | 选做 | 5 |
附表1:技术评审科技核心点位表
| x | y | z | θ(即yaw ) | φ(即pitch,正前为90) | α(即roll) | 平移要求 | 旋转要求 | |
|---|---|---|---|---|---|---|---|---|
| 一级 | -25 | 200 | 550 | 0 | 90 | 0 | 无平移要求 | 无旋转要求 |
| -75 | 200 | 550 | 0 | 90 | 0 | 无平移要求 | 无旋转要求 | |
| 二级 | -50 | 200 | 575 | -20 | 30 | 20 | 放入后平移100mm | 无旋转要求 |
| 0 | 200 | 500 | -45 | 90 | 20 | 放入后平移100mm | 无旋转要求 | |
| 三级 | -24 | 275 | 600 | -90 | 50 | 45 | 放入后平移100mm | 绕Q轴顺时针旋转45° |
| -48 | 160 | 500 | 90 | 40 | -45 | 放入后平移100mm | 绕Q轴逆时针旋转45° | |
| 四级(己方科技核心) | -36 | 260 | 650 | -60 | 55 | 35 | 放入后平移100mm | 绕Q轴逆时针旋转45° |
| 四级(对方科技核心) | -36 | -140 | 650 | 60 | 55 | 35 | 放入后平移100mm | 绕Q轴顺时针旋转45° |