前言
- 技术评审细则分为两部分:机器人制作规范展示细则和机器人功能展示细则。
- 组委会将优先评审机器人制作规范展示细则对应的内容,如必做项有缺失,则对应机器人的功能展示均不得分。
- 严禁虚报数据或弄虚作假等不诚信行为,违者最高直接取消比赛资格。
- 关于机器人功能展示内容,如有缺失或者功能欠缺,将酌情扣分,如有要求之外的特色功能,将酌情加分;若兵种必做项在展示内容中缺失,则该兵种所有选做项不得分;允许在同一机器人兵种项目下拍摄多台机器人,每台参与拍摄的机器人均须通过必做项目,否则此机器人不得分,最终此兵种得分将根据多台机器人的综合表现赋分。
- 正式拍摄开始前仔细阅读展示内容要求和模板中的视频拍摄要求,严谨展示其中要求展示的尺寸和效果依据,如有缺失,将会视情节轻重扣分,最高扣除此项目全部分数。
- 建议各参赛队使机器人状态尽量贴合实战状态,避免电气元件、线材裸露杂乱情况。
- 对于加速视频,需在对应视频中标明具体倍速。
- 具体拍摄细则以考核须知更新为准。
机器人制作规范展示细则
| 赛项 | 机器人或自制模块 | 展示内容 | 类型 |
|---|---|---|---|
| RMUL全阵容 | 自定义终端 | 展示数据传输接口(按照规范手册要求正确安装) | 必做 |
| 展示电池安装位置及电池相关参数(按照规范手册要求正确安装) | 必做 | ||
| 运算平台 | 各机器人运算平台符合《RMU 2027 机器人制作规范手册》(以下简称“规范手册”)的相关要求 | 必做 | |
| 开源审查 | 各机器人符合《RMU 2027 机器人制作规范手册》(以下简称“规范手册”)开源审查相关要求 | 必做 | |
| RMUL 3V3 对抗赛 | 步兵机器人/哨兵机器人 | 测速模块、灯条模块及其安装支架的安装区域(按照规范手册要求正确安装) | 必做 |
| 电源管理模块底盘接线拓扑图 | 必做 | ||
| 重装机器人 | 测速模块、灯条模块及其安装支架的安装区域(按照规范手册要求正确安装) | 必做 | |
| 电源管理模块底盘接线拓扑图 | 必做 | ||
| 模块化42mm发射机构电器隔离原理图 | 必做 | ||
| RMUL 步兵对抗赛 | 步兵机器人 | 测速模块、灯条模块及其安装支架的安装区域(按照规范手册要求正确安装) | 必做 |
| 电源管理模块底盘接线拓扑图 | 必做 |
3V3 对抗赛:机器人功能展示细则
全阵容展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 展示队伍已制作的全阵容机器人,视频拍摄机器人合照,可选择同时上电或机器人逐一上电 | 必做 | / |
步兵机器人展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,机器人在项目起始时放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。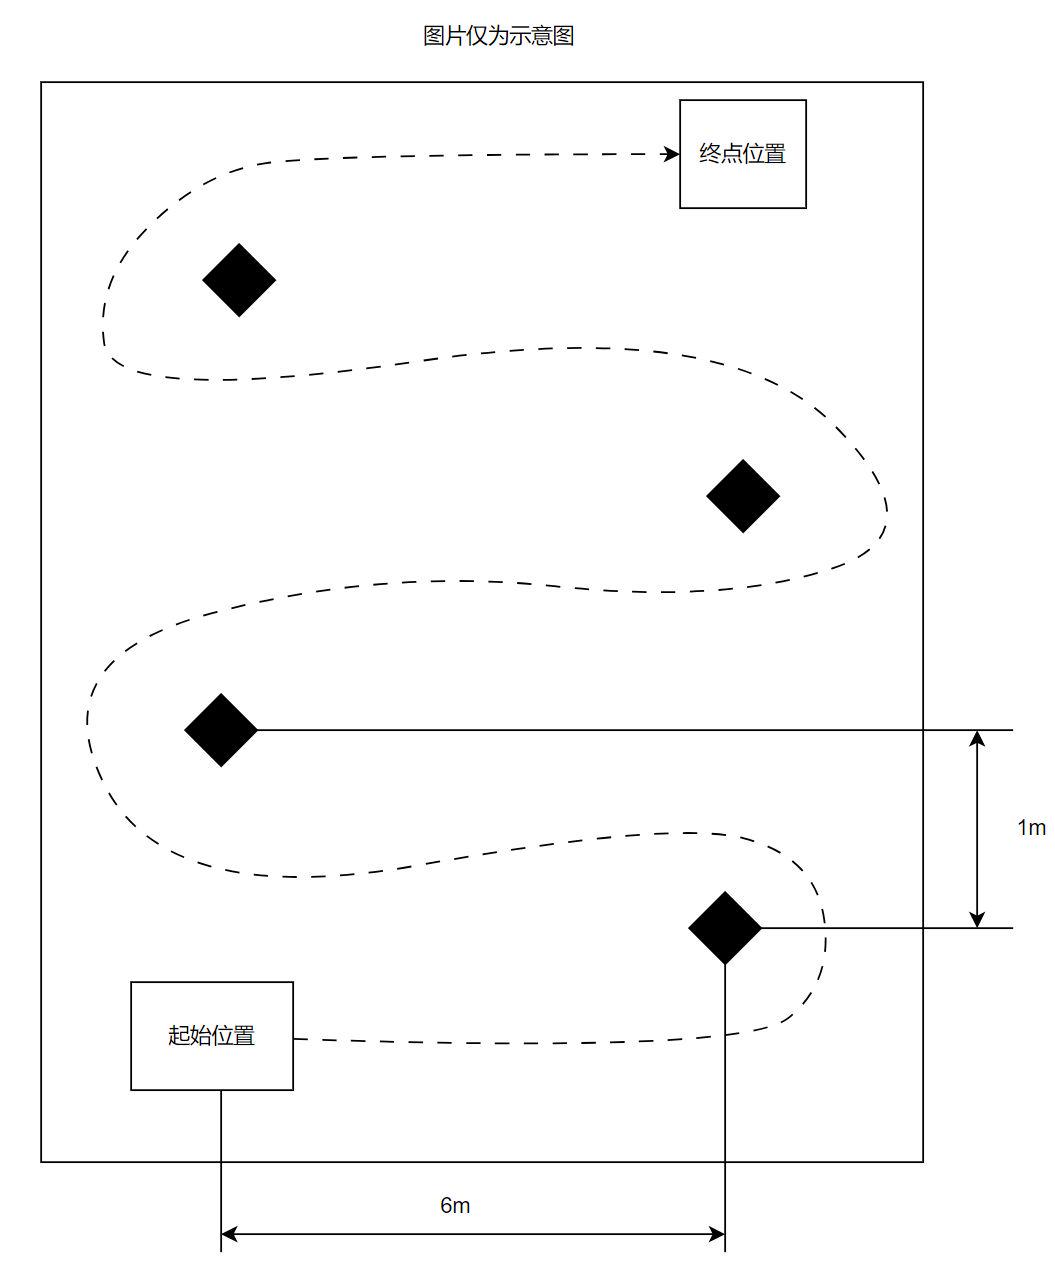 | 必做 | 15 |
| 2 | 设置距离3米处旋转速度大于0.4转/秒的小装甲模块,连续发射15发弹丸击打小装甲模块,统计命中率并展示证明材料,项目完成前不可触碰或者干涉机器人运行。 | 必做 | 15 |
| 3 | 连续3次登上并跳下高度差为200mm的台阶 | 选做 | 5 |
| 4 | 连续3次穿过高度为250mm的隧道 | 选做 | 5 |
重装机器人展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,在项目起始时,将装配了发射机构的重装机器人放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。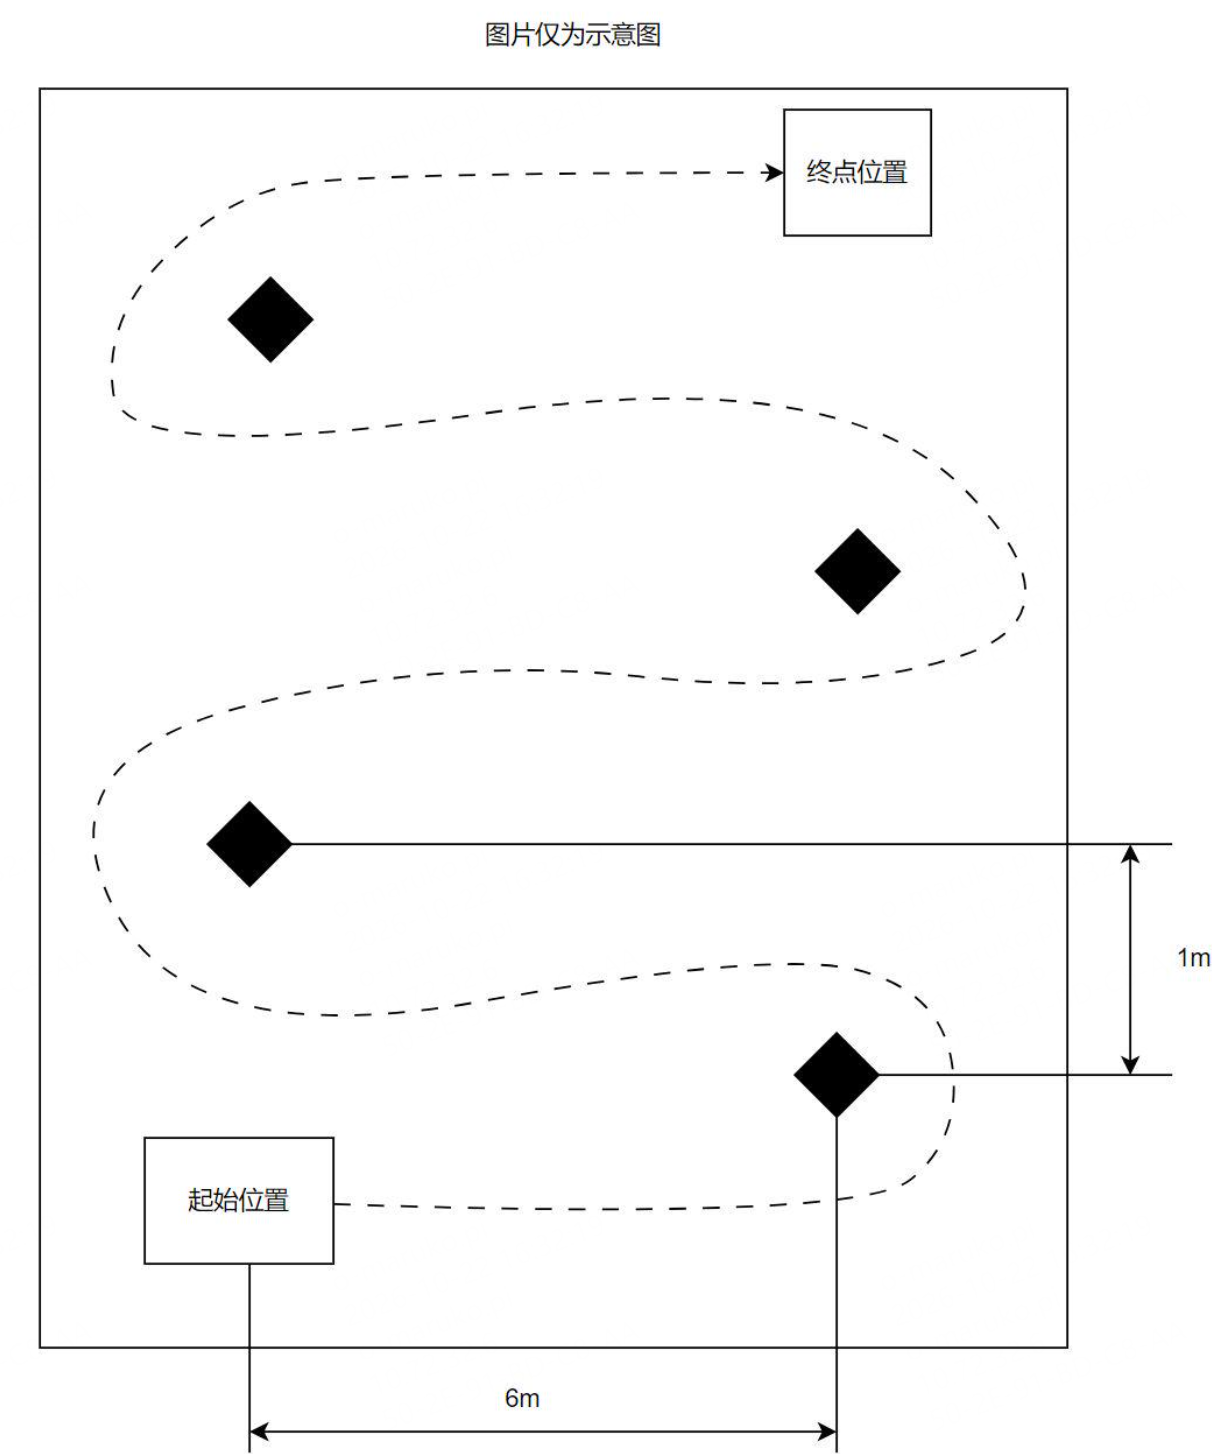 | 必做 | 15 |
| 2 | 设置距离3米处旋转速度大于0.4转/秒的小装甲模块,开始前机器人需要先完成发射机构装配(装配要求详见“备注”),随后连续发射10发弹丸击打小装甲模块,统计命中率并展示证明材料,项目完成前不可触碰或者干涉机器人运行。 备注: 重装机器人发射机构装配流程如下: | 必做 | 15 |
| 3 | 连续3次登上并跳下高度差为200mm的台阶 | 选做 | 5 |
| 4 | 连续3次穿过高度为250mm的隧道 | 选做 | 5 |
哨兵机器人展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,机器人在项目起始时放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。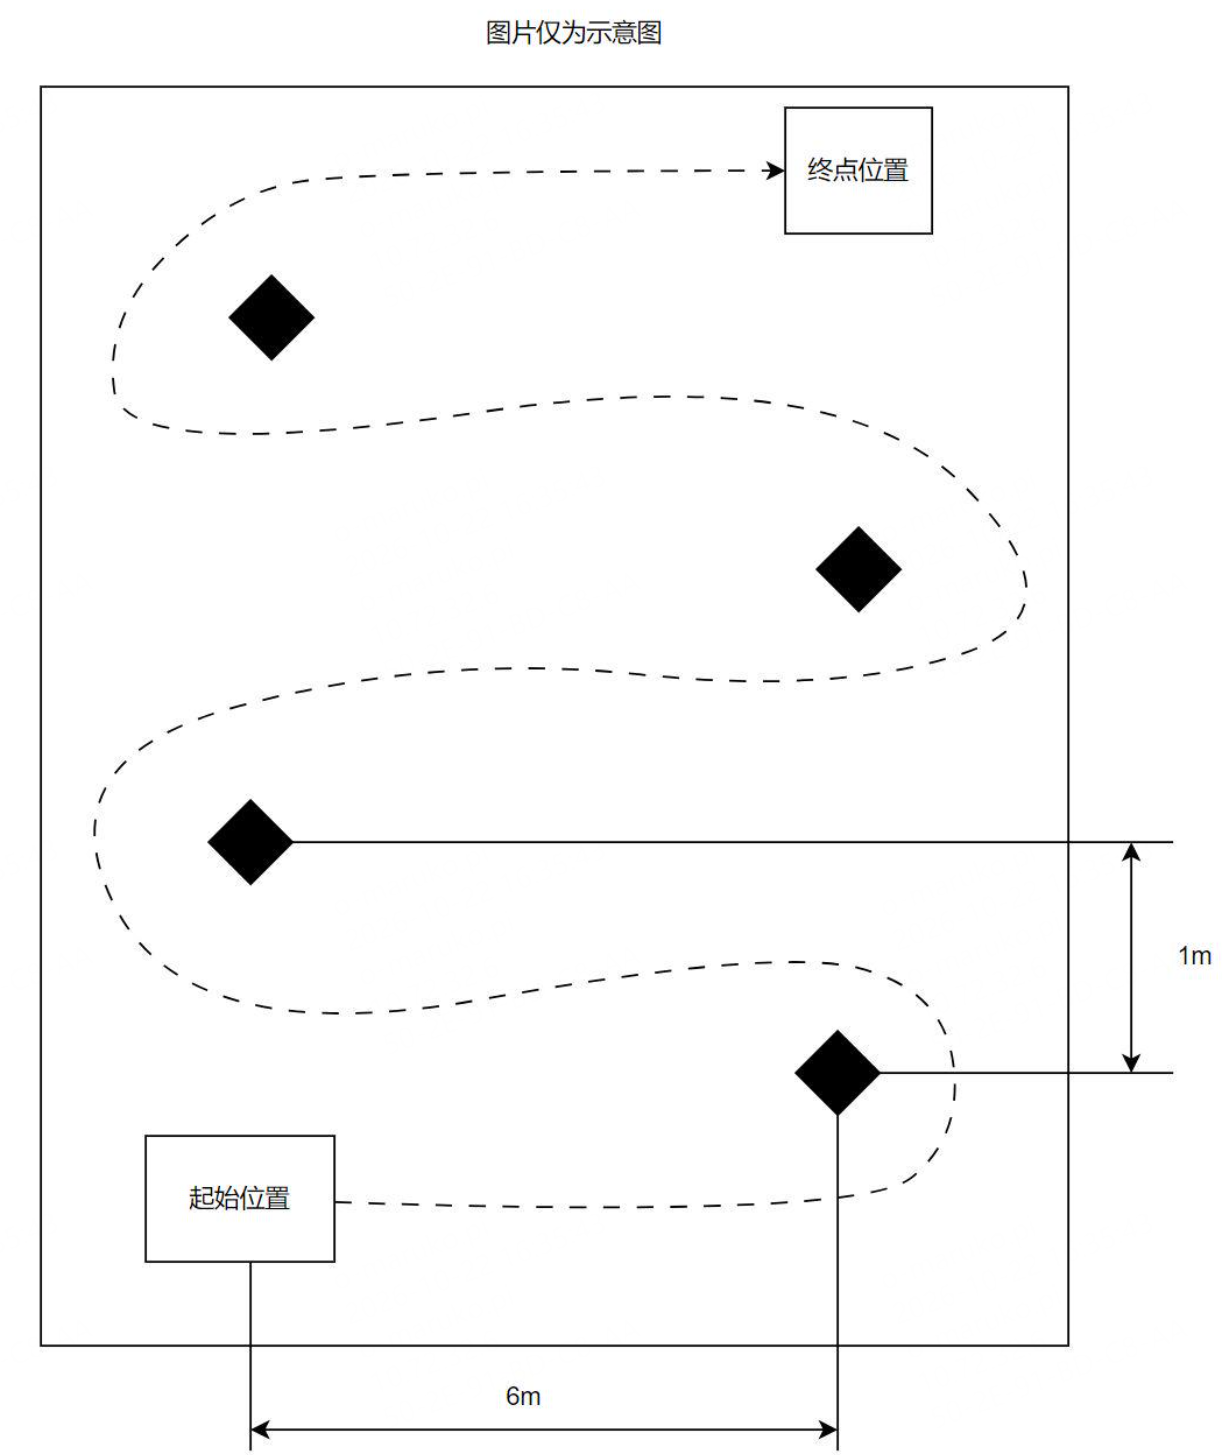 | 必做 | 10 |
| 2 | 设置距离3米处旋转速度大于0.4转/秒的小装甲模块,连续发射50发弹丸击打小装甲模块,统计命中率并展示证明材料,项目完成前不可触碰或者干涉机器人运行。 | 必做 | 15 |
| 3 | 展示哨兵机器人在比赛场地中移动、定位、避障、路径规划的自动运行效果与可视化程序运行效果,其中程序运行效果的数据与展示的机器人实际运行相对应 | 选做 | 5 |
| 4 | 连续3次登上并跳下高度差为200mm的台阶 | 选做 | 5 |
| 5 | 连续3次穿过高度为250mm的隧道 | 选做 | 5 |
步兵对抗赛:机器人功能展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 按照图示划定六个位置,包含起始位置、终点位置与中间的转弯标志物,六个位置遵循横向距离6米、纵向距离1米的方式排布,机器人在项目起始时放置于起始位置,项目开始后机器人全速按照虚线的轨迹到达终点位置,过程中机器人底盘功率不限,机器人不可与转弯标志物接触,必须绕过每个转弯标志物。机器人从起始位置到达终点位置所用的时间作为本项目成绩参考依据。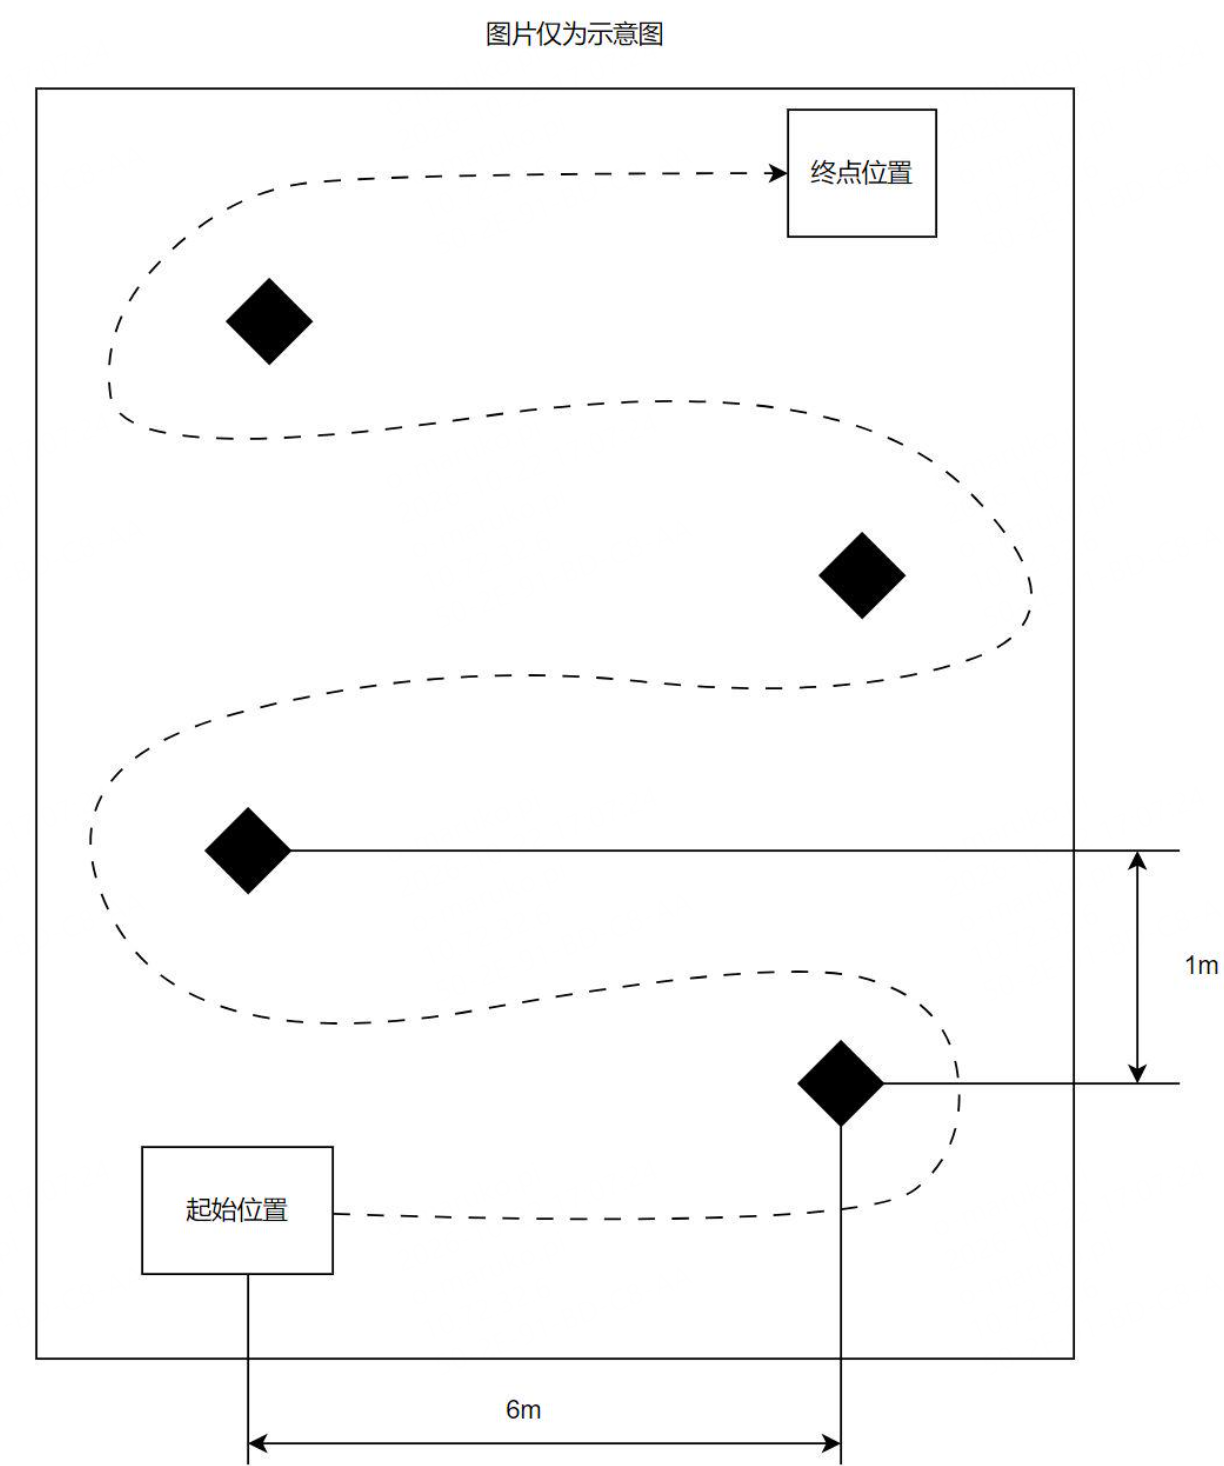 | 必做 | 10 |
| 2 | 发射两轮每轮50发(两轮共100发)弹丸,攻击距离5米处与小装甲模块尺寸相同的目标,统计命中率并展示相关证明材料 | 必做 | 10 |
| 3 | 设置距离5米处旋转速度大于0.4转/秒的小装甲模块,连续发射50发弹丸击打小装甲模块,统计命中率并展示证明材料,过程中机器人可以移动但项目完成前不可触碰或者干涉机器人运行。 | 选做 | 10 |