前言
- 技术评审细则分为两部分:机器人制作规范展示细则和机器人功能展示细则。
- 组委会将优先评审机器人制作规范展示细则对应的内容,如必做项有缺失,则对应机器人的功能展示均不得分。严禁虚报数据或弄虚作假等不诚信行为,违者最高直接取消比赛资格。
- 关于机器人功能展示内容,如有缺失或者功能欠缺,将酌情扣分,如有要求之外的特色功能,将酌情加分;若兵种必做项在展示内容中缺失,则该兵种所有选做项不得分;允许在同一机器人兵种项目下拍摄多台机器人,每台参与拍摄的机器人均须通过必做项目,否则此机器人不得分,最终此兵种得分将根据多台机器人的综合表现赋分。
- 正式拍摄开始前仔细阅读展示内容要求和模板中的视频拍摄要求,严谨展示其中要求展示的尺寸和效果依据,如有缺失,将会视情节轻重扣分,最高扣除此项目全部分数。
- 在RMUC考核环节中,项目完成后应将过程中的关键数据或关键流程以字幕形式展示在视频中,并且填写考核模板要求填写的数据及内容,并且完成数据记录表,参赛队伍需如实填写,若出现数据与视频内容不符的情况,将会视情节轻重给予对应扣分或处罚。
- 建议各参赛队使机器人状态尽量贴合实战状态,避免电气元件、线材裸露杂乱情况。
- 对于加速视频,需在对应视频中标明具体倍速。
- 具体拍摄细则以考核须知更新为准。
机器人制作规范展示细则
| 兵种 | 展示内容 | 类型 |
|---|---|---|
| RMUC全阵容 | 各机器人运算平台符合《RMU 2027 机器人制作规范手册》(以下简称“规范手册”)的相关要求 | 必做 |
| 各机器人符合《RMU 2027 机器人制作规范手册》(以下简称“规范手册”)开源审查相关要求 | 必做 | |
| 步兵机器人/哨兵机器人 | 测速模块、荧光充能装置、定位模块、灯条模块及其安装支架的安装区域(按照规范手册要求正确安装) | 必做 |
| 电源管理模块底盘接线拓扑图 | 必做 | |
| 重装机器人 | 测速模块、定位模块、灯条模块(按照规范手册要求正确安装)及其安装支架的安装区域(按照规范手册要求正确安装) | 必做 |
| 电源管理模块底盘接线拓扑图 | 必做 | |
| 模块化42mm发射机构电器隔离原理图 | 必做 | |
| 机库及空中机器人 | 机库裁判系统的安装或预留给裁判系统的安装位置 | 必做 |
| 展示空中机器人电池安装位置及电池相关参数(按照规范手册要求正确安装) | 必做 | |
| 航行灯安装区域(按照规范手册要求正确安装) | 必做 | |
| 飞镖系统 | 裁判系统的安装或预留给裁判系统的安装位置 | 必做 |
| 飞镖发射架与待发射的飞镖在地面正投影不得超出飞镖系统放置平面接触部分的最外沿 | 必做 | |
| 雷达系统 | 天线和解调电路规范(按照规范手册要求使用正确的频段) | 必做 |
| 展示雷达电源管理模块接线(按照规范手册要求正确安装) | 必做 | |
| 自定义终端 | 展示电池安装位置及电池相关参数(按照规范手册要求正确安装) | 必做 |
| 展示数据传输接口(按照规范手册要求正确安装) | 必做 |
机器人功能展示细则
重装机器人展示细则
说明一:
重装机器人发射机构装配流程如下:
- 参赛队伍自行制作工作台,尺寸为长 75cm、宽 45cm、高 40cm,台面须水平、稳固,机器人拾取与安装过程中不得发生移动或翻倒。
- 将模块化 42mm 发射机构放置于工作台台面上,机器人需在工作台处完成自行拾取并安装发射机构,全程不可人工扶持或其他手段干预。
说明二:
项目6~11按两种负载分别计分:
- 携带能量单元通过地形,可得 50% 分数;装配模块化 42mm 发射机构后通过地形,得另外 50%分数。携带能量单元时,须至少携带 1 个能量单元,且只能依靠机器人自身机构夹持或收纳;通过相应地形后,队员需展示取下全部能量单元。
- 机器人可选择装配发射机构后同时携带能量单元,一次性完成地形通过即得满分;
- 机器人也可先携带能量单元完成 3 次地形通过,再装配发射机构同样完成 3 次地形通过(装配过程不计入时长),共进行 6 次,亦可得满分。
- 不论使用哪种方案,全程须一镜到底拍摄,包括发射机构装配过程(要求详见"说明一"),视频不得剪辑。且能量单元全程不可干预。
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
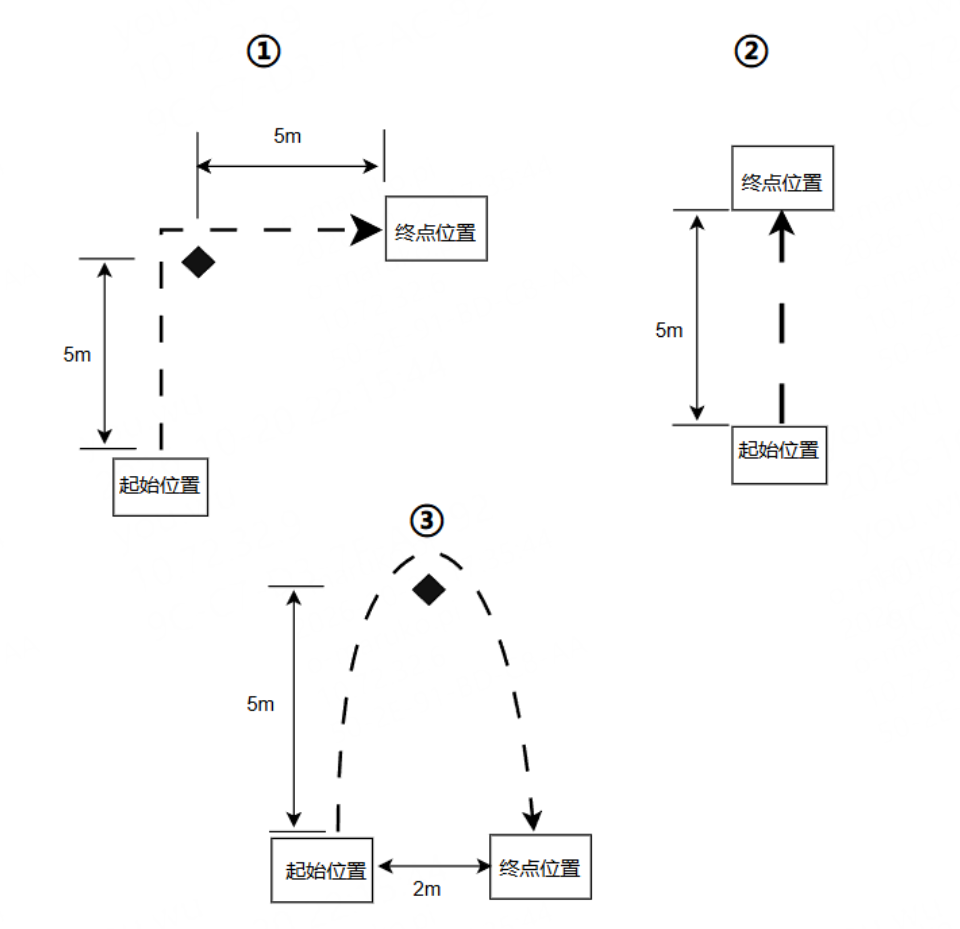
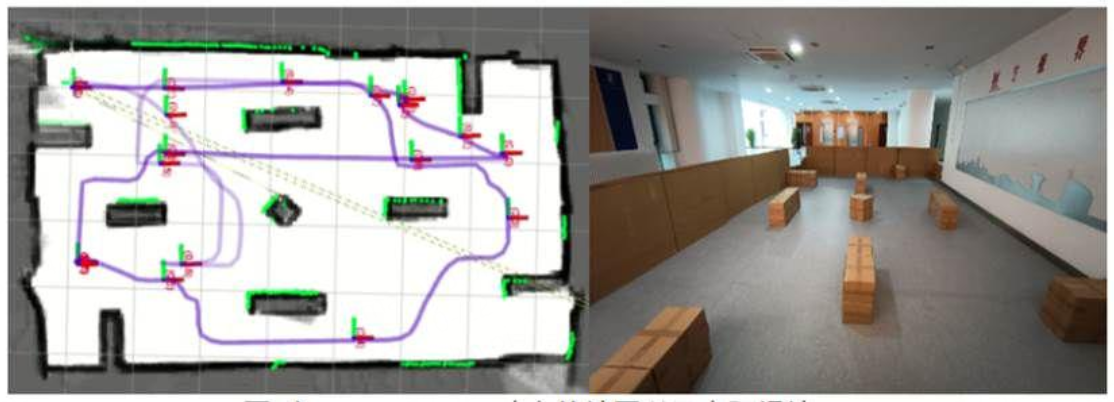
| 1 | 按照图示划定三个考核场景: 场景①直角转弯:起始位置、转弯标志物、终点位置呈直角排布,两段距离均为 5 米; 场景②直线加减速:起始位置与终点位置直线相距 5 米; 场景③掉头:起始位置与终点位置横向相距 2 米,转弯标志物位于两者连线中点正前方 5 米处。 机器人完成发射机构装配后(装配要求详见“说明”),按场景①、②、③依次考核,每个场景开始前将机器人放置于起始位置,开始后按照虚线的轨迹到达终点位置并停止。过程中机器人底盘功率不限,不可与转弯标志物接触,必须绕过转弯标志物。每个场景单独计时,机器人须到达终点位置并完全停止后方可停止计时,不得提前停止计时,否则该次成绩无效;每个场景计时结束后需清零,各场景所用时间作为本项目成绩参考依据。 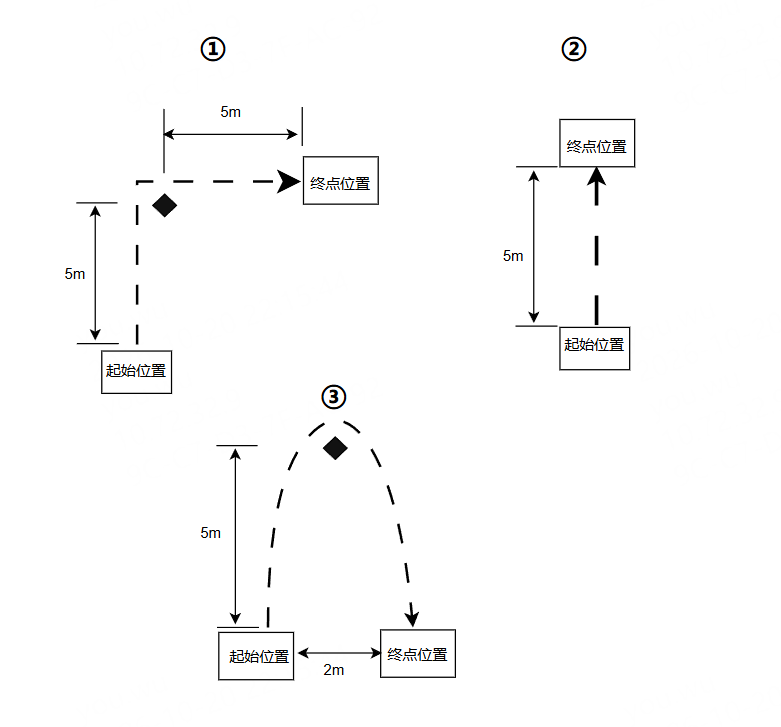 | 必做 | 20 |
| 2 | 机器人在5米距离之外发射10发弹丸射击圆形靶纸中心,记录10发弹丸的命中位置,以每发弹丸在靶纸上留下的痕迹的几何中心作为该弹丸的落点,计算弹丸落点的最小外接圆(即包含所有落点的最小圆)直径与弹丸落点与圆靶中心距离的平均值等数据作为本项目成绩参考依据。 | 必做 | 10 |
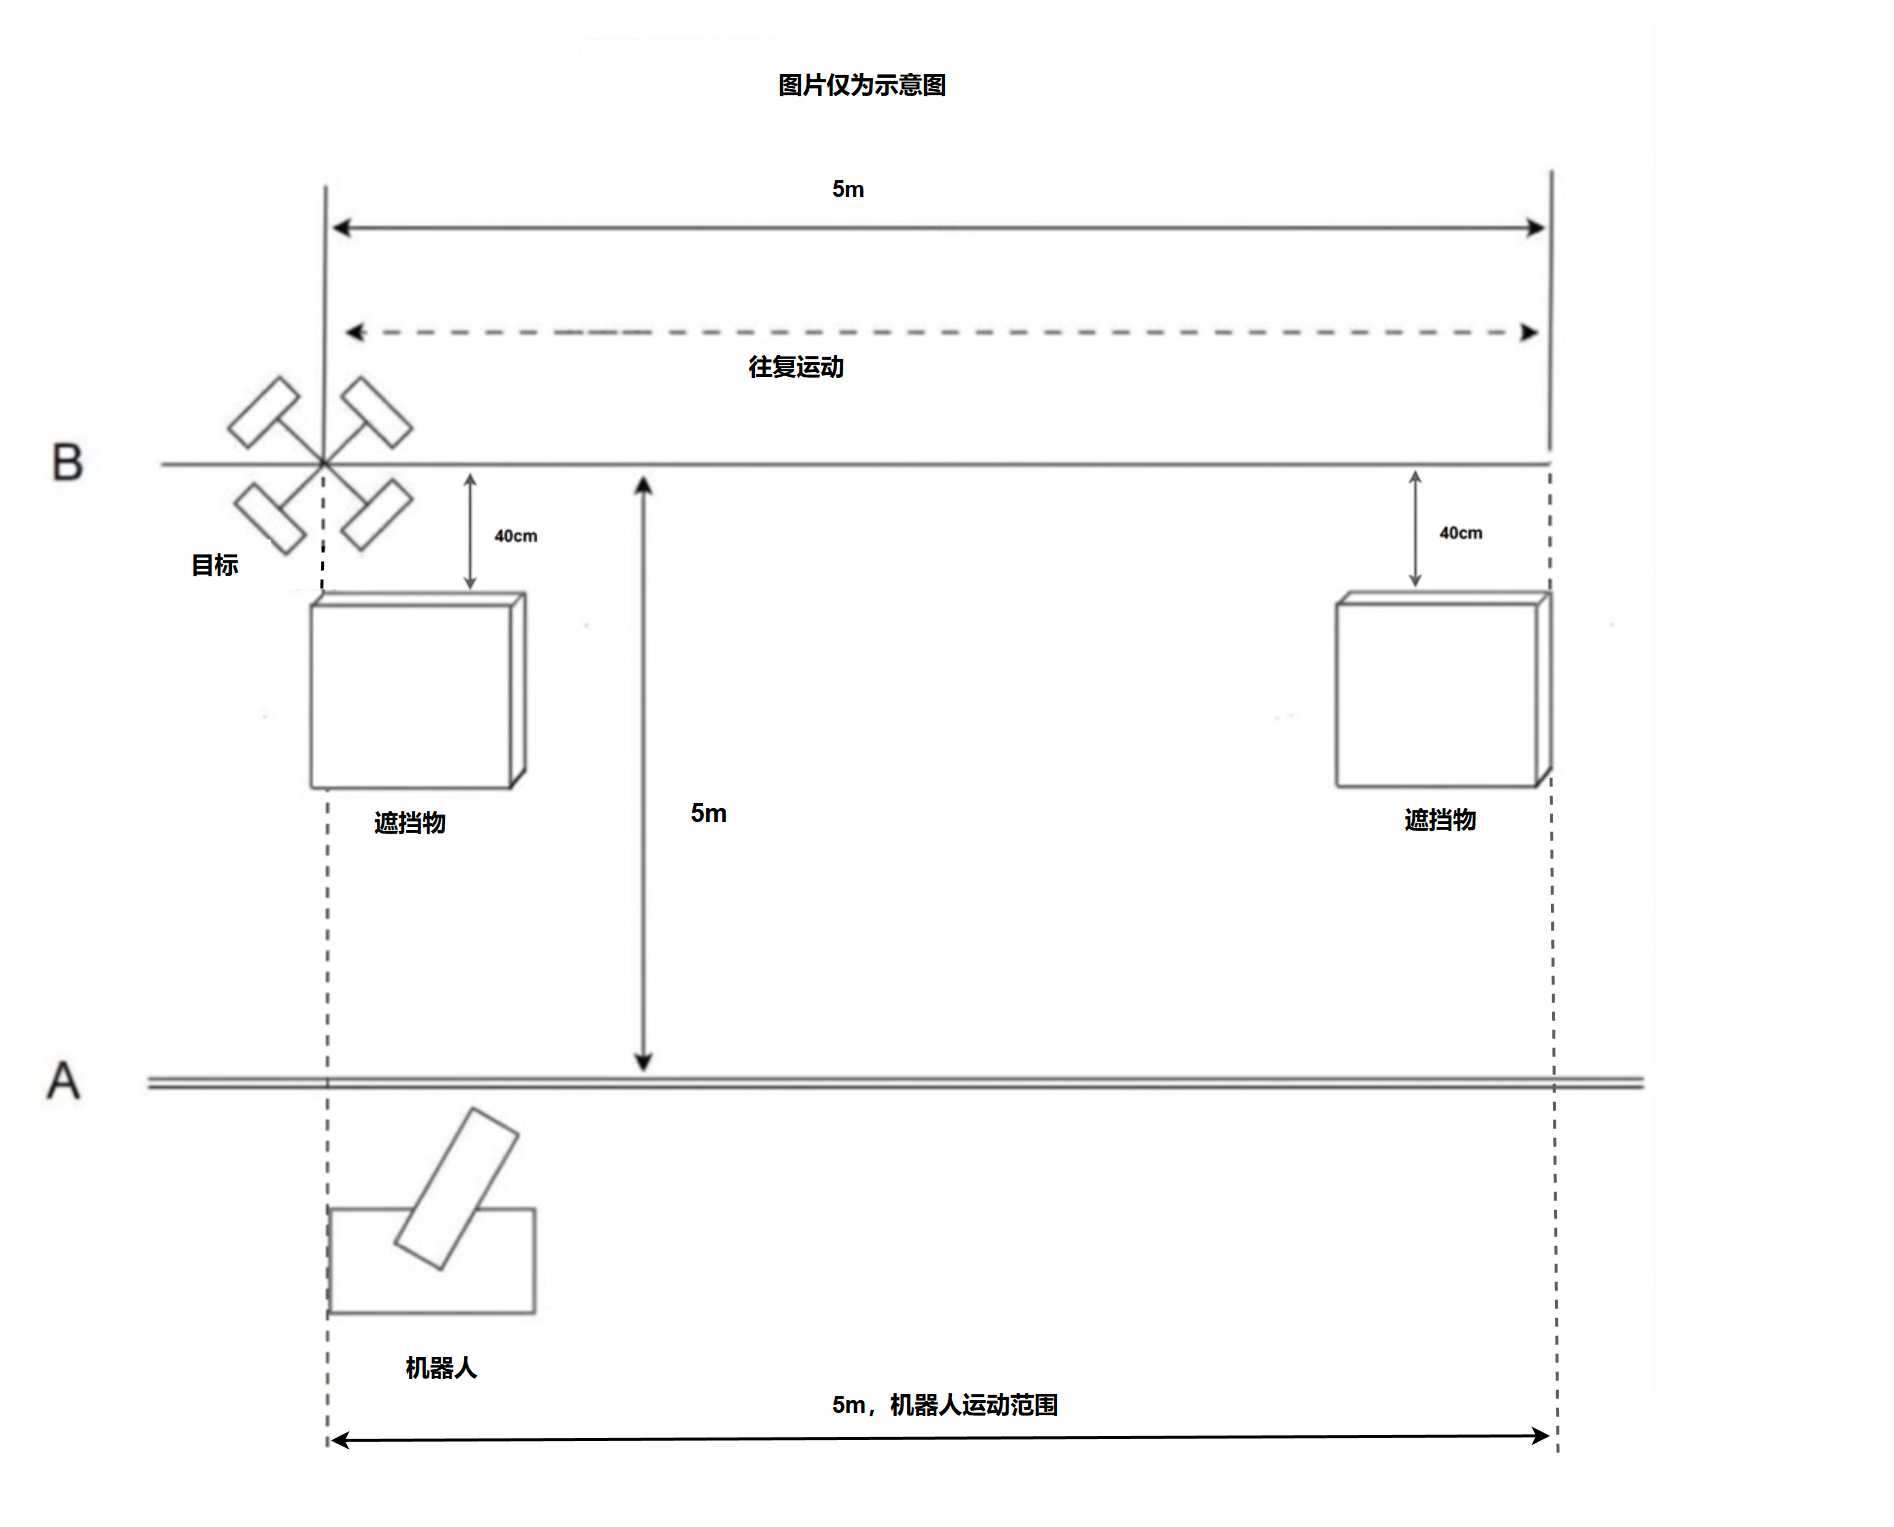
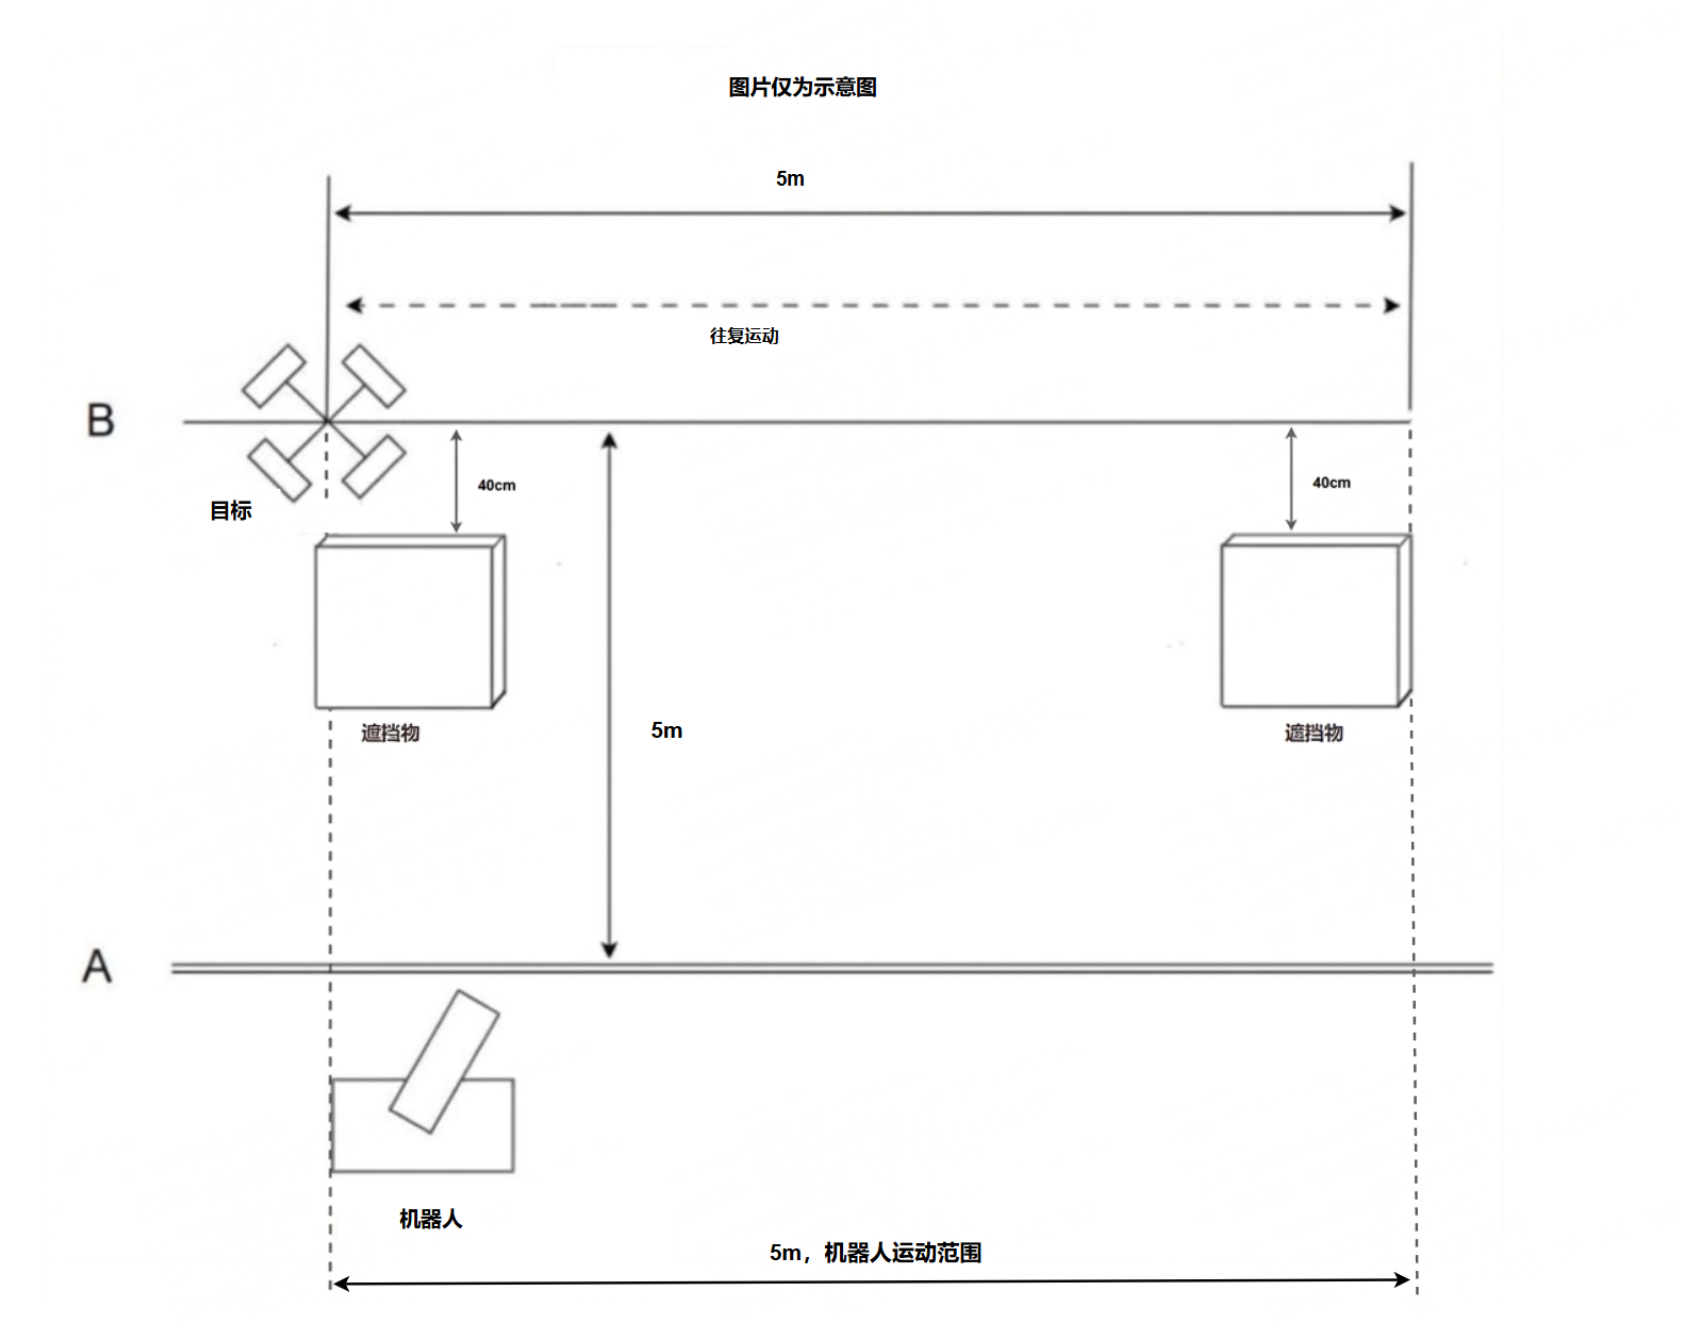
| 3 | 划定两条距离5米的平行直线A、B,机器人完成发射机构装配(装配要求详见“说明”),随后在A线外侧自由平移,且运动范围不得超出目标的往复运动区间。小装甲模块目标沿B线在5米区间内往复平移,每个往复周期平均平移速度>1米/秒,同时保持自转速度>0.4转/秒。A、B线之间固定设置2块不透明遮挡物,尺寸均≥80cm×80cm,须能承受弹丸打击且不破损;遮挡物平行于B线,距B线直线距离40cm,外侧边缘分别与目标往复区间的两端对齐。机器人须在1分钟内最多发射10发弹丸击打目标,统计命中率,并展示目标受击前后的血量差作为证明材料。命中率作为项目成绩参考依据。 注意:小装甲模块目标须拥有四块小装甲模块,分别朝向四个正交方向。以经过各装甲模块受击面几何中心、且垂直于其对应朝向轴的竖直平面为基准,两组相对装甲模块的基准平面间距均不得小于60cm。 | 必做 | 20 |
| 4 | 模拟抓取能量单元并将其装配进科技核心(参赛队伍自行制作资源站与科技核心,不允许临时手持)。科技核心与资源站相距2米。初始状态下,机器人放置于资源站2米以外的位置,机器人任何部位的投影都不可以越过2米线,机器人移动抓取能量单元,在科技核心处按照规则手册要求模拟装配能量单元。科技核心须基于本细则《附表1:技术评审技术核心位姿点位表》指定的各难度等级对应的科技核心位姿进行调整,项目限时5分钟,以成功装配能量单元的数量、装配难度、每个能量单元装配消耗时间、道具与装配规范性作为成绩依据。 | 必做 | 50 |
| 5 | 机器人完成发射机构装配(装配要求详见“说明”),随后模拟远距离击打基地: 1、起始阶段,机器人静止放置 2、正式阶段,机器人先平移2米以上的距离,然后保持底盘静止发射5发弹丸击打20米以外的基地装甲模块或尺寸相同的目标,注意目标放置角度与相对地面高度需参考规则手册中基地顶部装甲设置。 3、重复步骤2中的动作,机器人先平移后射击,过程中保持与目标20米以上的距离,一共需要完成以上动作2次,其中每次机器人的底盘静止位置需在不同点位,共发射10发,统计命中率作为本项目成绩参考依据。 | 选做 | 10 |
| 6 | 模拟通过起伏路段:按照规则手册制作起伏路段场地,机器人按"说明二"要求在 20 秒以内模拟通过起伏路段,重复此过程 3 次。 | 选做 | 4 |
| 7 | 模拟触发地形跨越增益(穿越隧道):按照规则手册制作隧道场地,机器人按"说明二"要求在 3 秒以内模拟触发此增益,重复此过程 3 次。 | 选做 | 12 |
| 8 | 模拟触发地形跨越增益(跨越隧道):按照规则手册制作隧道场地,机器人按"说明二"要求在 3 秒以内模拟触发此增益,重复此过程 3 次。 | 选做 | 12 |
| 9 | 模拟触发地形跨越增益(公路):按照规则手册制作此增益相关地形,机器人按"说明二"要求在 3 秒以内模拟触发此增益,重复此过程 3 次。 | 选做 | 4 |
| 10 | 模拟触发地形跨越增益(高地):按照规则手册制作此增益相关地形,机器人按"说明二"要求在 5 秒以内模拟触发此增益,重复此过程 3 次。 | 选做 | 8 |
| 11 | 模拟触发制高点增益:按照规则手册制作此增益相关地形,机器人按"说明二"要求模拟触发此增益,重复此过程3次。 | 选做 | 4 |
| 12 | 机器人翻倒自救,将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注意:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
步兵机器人展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
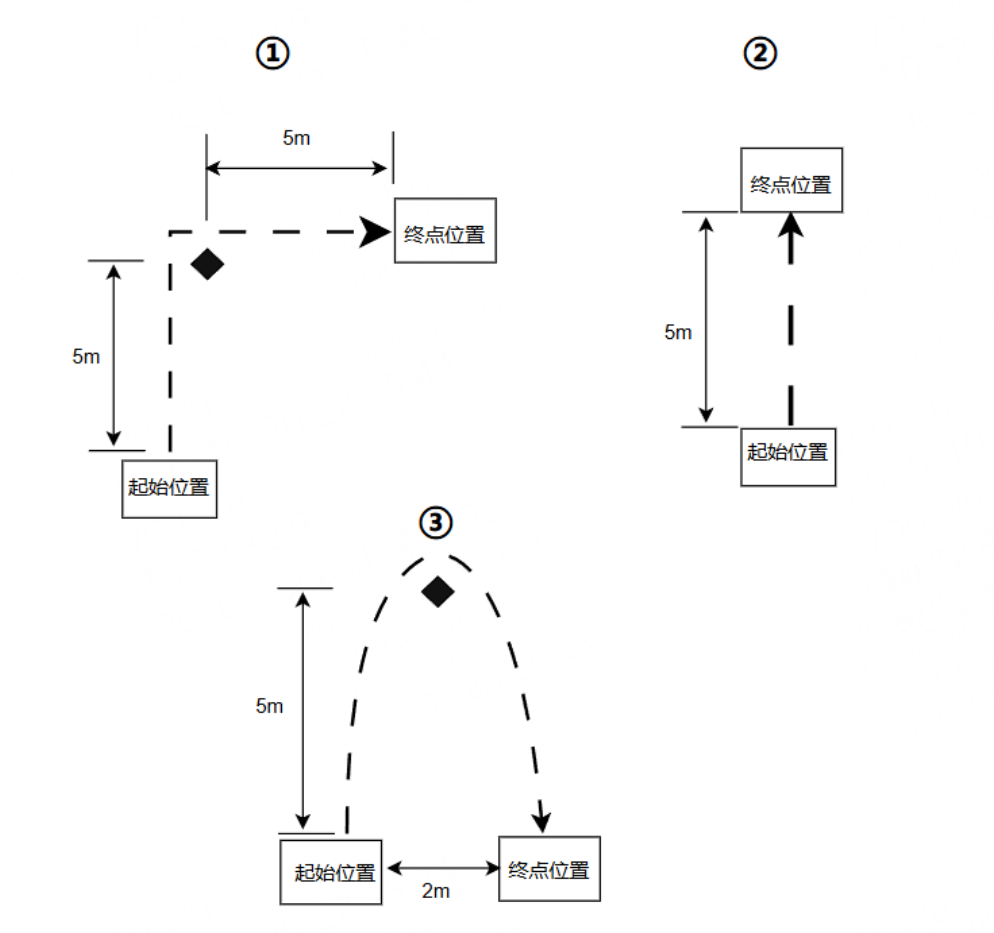
| 1 | 按照图示划定三个考核场景: | 必做 | 20 |
| 2 | 机器人在5米距离之外发射10发弹丸射击圆形靶纸中心,记录10发弹丸的命中位置,以每发弹丸在靶纸上留下的痕迹的几何中心作为该弹丸的落点,计算弹丸落点的最小外接圆(即包含所有落点的最小圆)直径与弹丸落点与圆靶中心距离的平均值等数据作为本项目成绩参考依据。 注意:靶纸须完整平贴在背板上,背板后须有可靠支撑,能够稳定承受弹丸打击,命中时不出现凹陷或晃动。背板需平整且较为坚硬,材质不限,用手指用力按压表面无明显凹陷的材质均可使用。 | 必做 | 10 |
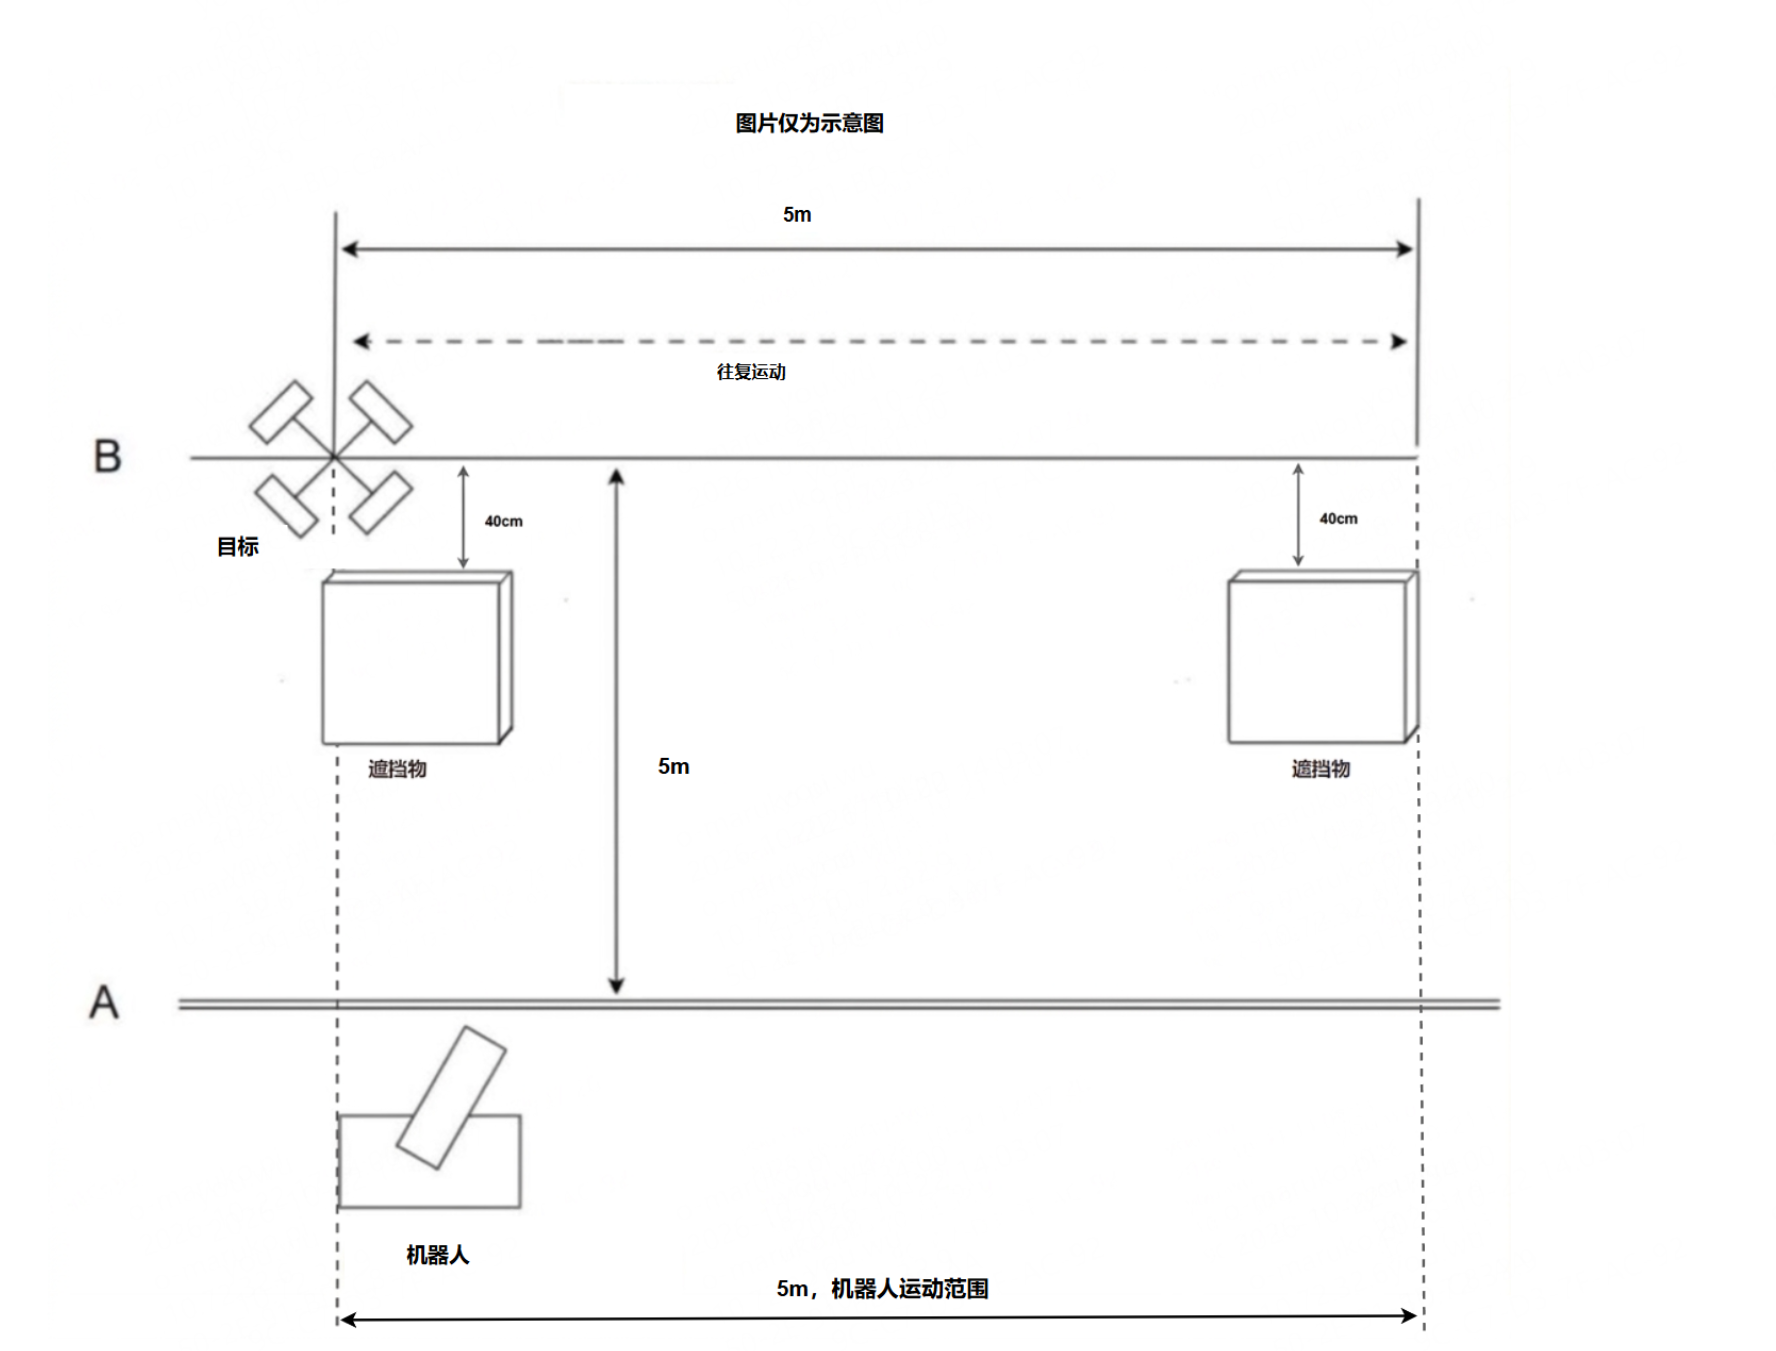
| 3 | 划定间距5米的平行直线A、B,机器人在A线外侧自由平移,且运动范围不得超出目标的往复运动区间。小装甲模块目标沿B线在5米区间内往复平移,每个往复周期平均平移速度>1米/秒,同时保持自转速度>0.4转/秒。A、B线之间固定设置2块不透明遮挡物,尺寸均≥80cm×80cm,须能承受弹丸打击且不破损;遮挡物平行于B线,距B线直线距离40cm,外侧边缘分别与目标往复区间的两端对齐。机器人须在1分钟内最多发射30发弹丸击打目标,统计命中率,并展示目标受击前后的血量差作为证明材料。命中率作为项目成绩参考依据。注意:小装甲模块目标须拥有四块小装甲模块,分别朝向四个正交方向。以经过各装甲模块受击面几何中心、且垂直于其对应朝向轴的竖直平面为基准,两组相对装甲模块的基准平面间距均不得小于50cm。 | 必做 | 20 |
| 4 | 模拟通过起伏路段:按照规则手册制作起伏路段场地,机器人在20秒之内模拟通过起伏路段,重复此过程3次。 备注:若成功通过“穿越隧道”“跨越隧道”“公路”“高地”四个地形跨越项目中任意一个,则此项目无需拍摄直接得满分 | 选做 | 4 |
| 5 | 模拟触发地形跨越增益(穿越隧道):按照规则手册制作隧道场地,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 12 |
| 6 | 模拟触发地形跨越增益(跨越隧道):按照规则手册制作隧道场地,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 12 |
| 7 | 模拟触发地形跨越增益(公路):按照规则手册制作此增益相关地形,机器人在3秒以内模拟触发此增益,重复此过程3次。 | 选做 | 4 |
| 8 | 模拟触发地形跨越增益(高地):按照规则手册制作此增益相关地形,机器人在5秒以内模拟触发此增益,重复此过程3次。 | 选做 | 8 |
| 9 | 模拟触发制高点增益:按照规则手册制作此增益相关地形,机器人在7秒以内模拟触发此增益,重复此过程3次。 | 选做 | 4 |
| 10 | 机器人翻倒自救,将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
| 11 | 模拟击打大、小能量机关,展示机器人激活能量机关的能力。 注意:本项目(模拟激活能量机关)仅需完成一次,队伍可自行选择由步兵机器人或哨兵机器人进行展示,不重复得分。若同时提交两台机器人的展示内容,则仅以步兵机器人的展示计算成绩,哨兵机器人的展示不计分。 | 选做 | 10 |
哨兵机器人展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 按照图示划定三个考核场景: | 必做 | 10 |
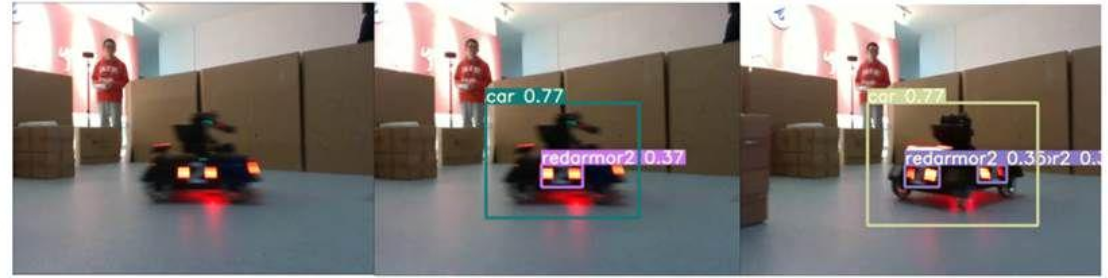
| 2 | 划定间距5米的平行直线A、B,机器人在A线外侧自由平移,且运动范围不得超出目标的往复运动区间。小装甲模块目标沿B线在5米区间内往复平移,每个往复周期平均平移速度>1米/秒,同时保持自转速度>0.4转/秒。A、B线之间固定设置2块不透明遮挡物,尺寸均≥80cm×80cm,须能承受弹丸打击且不破损;遮挡物平行于B线,距B线直线距离40cm,外侧边缘分别与目标往复区间的两端对齐。在限时1分钟内,机器人射击最多30发弹丸击打小装甲模块目标。过程中展示小装甲模块识别的可视化程序运行效果(可参考文末图2)。统计命中率并展示小装甲模块目标前后的血量差,作为命中率证明材料。命中率将作为项目成绩参考依据。注意:小装甲模块目标须拥有四块小装甲模块,分别朝向四个正交方向。以经过各装甲模块受击面几何中心、且垂直于其对应朝向轴的竖直平面为基准,两组相对装甲模块的基准平面间距均不得小于50cm。 | 必做 | 15 |
| 3 | 展示哨兵机器人的“姿态”切换系统:展示机器人各类姿态的切换逻辑,并搭建场地模拟对应场景展示姿态切换逻辑的落地效果。 | 选做 | 10 |
| 4 | 参赛队自行设计地形跨越场地,哨兵机器人自动导航并自行选择完成以下部分或全部地形跨越项目,每个项目需累计完成三次视作完成,过程中严禁队员介入触碰机器人和场地。机器人完成的项目数量与难度作为项目成绩参考依据。 1.模拟通过起伏路段 2.模拟触发地形跨越增益(跨越隧道) 3.模拟触发地形跨越增益(穿越隧道) 4.模拟触发地形跨越增益(公路) 5.模拟触发地形跨越增益(高地) | 选做 | 10 |
| 5 | 机器人翻倒自救:将机器人倒置,机器人能够自行恢复正常状态,重复此过程3次。 注意:倒置是指机器人机体发生完全翻转,其正常状态下的顶部结构朝向地面,处于约180度颠倒的极端异常状态。 | 选做 | 5 |
| 6 | 模拟击打大、小能量机关,展示机器人激活能量机关的能力。 注意:本项目(模拟激活能量机关)仅需完成一次,队伍可自行选择由步兵机器人或哨兵机器人进行展示,不重复得分。若同时提交两台机器人的展示内容,,则仅以步兵机器人的展示计算成绩,哨兵机器人的展示不计分。 | 选做 | 10 |
空中系统展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 空中机器人模拟打击 1.2m 高、5m远的小装甲模块目标(装甲模块的角度参考规则手册前哨站中部装甲进行设置)。目标前方 1m 处设置一条长 3m 的判定线,判定线垂直于机库与目标的连线,其中点位于该连线上。测试开始前,至多 4 架空中机器人放置在机库内,须展示用遥控器逐一控制每架空中机器人,随后将遥控器放在视频画面内不再使用。 项目开始后计时 1 分钟,期间不得任何人为干预。1 分钟内有任意一次有效空中机器人冲击的,以有效冲击次数作为项目成绩;无有效冲击的,按空中机器人越过判定线的架次计分,每架次 1 分,最高 4 分。同一架空中机器人越过判定线后返航降落在机库并再次起飞越线,计为新的 1 架次。结束后参赛队须提交飞行过程中实时自动控制产生的证明材料,且材料须与视频中的飞行过程一致。 | 选做 | 20 |
| 2 | 空中机器人模拟打击 0.9m 高、10m 远的小装甲模块目标(装甲模块的角度参考规则手册中基地顶部装甲进行设置)。目标前方1m处设置一条长 3m 的判定线,判定线垂直于机库与目标的连线,其中点位于该连线上。测试开始前,至多 4 架空中机器人放置在机库内,须展示用遥控器逐一控制每架空中机器人,随后将遥控器放在视频画面内不再使用。 项目开始后计时 1 分钟,期间不得任何人为干预。1 分钟内有任意一次有效空中机器人冲击的,以有效冲击次数作为项目成绩;无有效冲击的,按空中机器人越过判定线的架次计分,每架次 1 分,最高 4 分。同一架空中机器人越过判定线后返航降落在机库并再次起飞越线,计为新的 1架次。结束后参赛队须提交飞行过程中实时自动控制产生的证明材料,且材料须与视频中的飞行过程一致。 | 选做 | 20 |
飞镖系统展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 测算飞镖命中散布:在飞镖系统16米或25米外地面放置圆靶,项目正式开始前试打一发,将此发的落点作为圆靶靶心,连续发射8发飞镖,记录每发飞镖的落点位置,计算落点的最大外接圆直径与各落点与圆靶中心距离的平均值等数据与目标距离难度作为成绩参考依据。 安全要求:飞镖系统发射时目标附近不可有队员活动,否则此项目得0分,并且在总分倒扣20分。 | 必做 | 10 |
| 2 | 模拟击打前哨站或基地固定目标:项目开始后共可发射8发飞镖击打目标,统计命中率并展示相关证明材料,命中目标难度和次数作为成绩依据。 1.模拟击打前哨站:发射飞镖攻击距离16米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度与相对地面高度需参考规则手册中前哨站飞镖检测靶设置。 2.模拟击打基地:发射飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度与相对地面高度需参考规则手册中基地飞镖检测靶设置。 安全要求:飞镖系统发射时目标附近不可有队员活动,否则此项目得0分,并且在总分倒扣20分。 | 必做 | 10 |
| 3 | 在以下项目中完成一个或多个项目,展示飞镖系统击打高阶目标的能力 (1)模拟击打基地随机固定靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地随机固定目标设置。 (2)模拟击打基地随机移动靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地随机移动目标设置。 (3)模拟击打基地末端移动靶:连续发射8枚飞镖攻击距离25米以外小装甲模块或尺寸相同的目标,统计命中率并展示相关证明材料。注意目标放置角度、相对地面高度、移动方式需参考规则手册中基地末端移动目标设置。 | 选做 | 5 |
雷达系统展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 模拟雷达识别功能:参赛队自行划定备赛场地部分区域为区域地图,区域地图中放置旋转且移动的步兵机器人、重装机器人、哨兵机器人,展示雷达可以精确识别机器人,并将其位置准确标识在区域地图上的功能。 | 选做 | 6 |
| 2 | 解析信息波功能:展示信息波波源发出波的波形,并展示经滤波电路处理后的波形及处理结果。 | 选做 | 4 |
自定义终端展示细则
| 序号 | 展示内容 | 类型 | 分数 |
|---|---|---|---|
| 1 | 展示自定义终端交互功能 | 选做 | 10 |
(附表1:科技核心点位表)后续更新